自动喂食器
故障排查
停止、复位和常见故障处理方法。
先停止设备
排障过程中请优先保证人员安全和设备停止,确认原因后再执行复位或恢复操作。
设备动作异常或现场出现危险时,立即点左下角红色「停止」。该按钮用于停止自动喂料、移动和出料动作。
监控窗口的「停止自动」、移动弹窗中的「停止」只停止对应流程。无法判断故障范围时使用全局「停止」。
一键复位
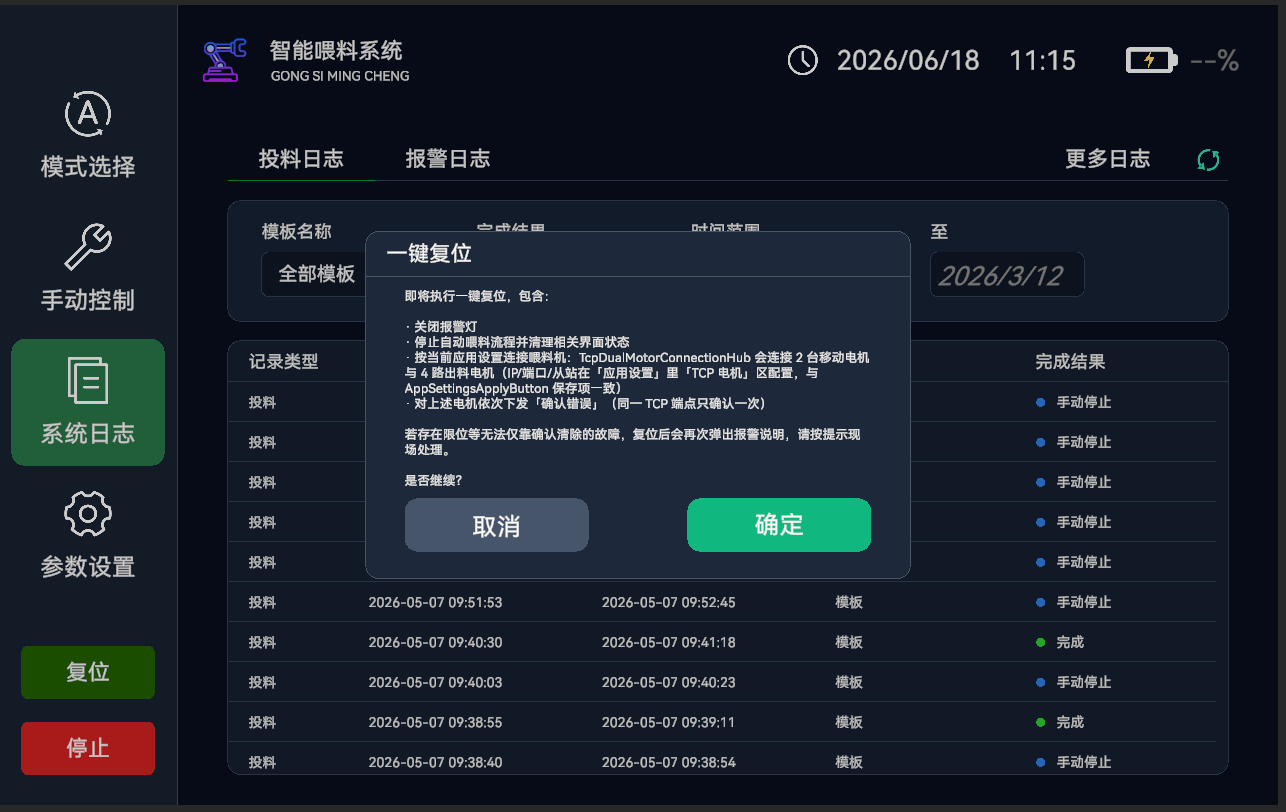
- 松开急停,排除障碍物、卡料和机械卡滞。
- 确认人员已离开运动区域。
- 点绿色「复位」,阅读提示后确认。
- 复位完成后检查连接,再低速移动或回零。
一键复位会停止自动流程、关闭报警灯、重新连接喂料机,并确认移动电机和 1~4 号出料电机错误。使用 6 路或 8 路配置时,5~8 号出料电机仍报警应由维修人员单独处理。
参数设置顶部的「重置」是恢复软件默认参数,不是设备复位。
常见问题
自动喂料没有开始
检查当前模板是否已应用、投料时间是否正确、喂料机是否连接、笼位是否已校准,以及是否有其他运动任务或未解除报警。
位置不准或喂错笼
停止设备并返回原点。仍不准确时重新校准零点和笼位,同时检查轮径换算、传感器定位和限位配置。
某个出料口不出料
停止自动任务,在手动控制中用少量克数试料。检查堵料、电机连接、该笼出料口勾选和模板克数。
报警灯一直红闪
查看「系统日志 → 报警日志」,先处理现场原因,再点「确认错误」或执行复位。需要修改灯光规则时见报警灯设置。
6 路或 8 路出料口不可用
检查参数设置中的出料口数量,以及 5~8 号出料电机的 IP、端口和从站号。随后重新检查笼位出料口映射和模板重量。
到投料时间没有自动开始
系统按模板检测时间间隔轮询,不一定在整秒启动。除模板、连接和笼位条件外,还要确认设备时间正确。
无法恢复
记录报警名称、发生时间、设备状态和现场现象,导出相关日志或配置后联系维修人员。不要通过提高速度、关闭限位或反复复位来绕过故障。