参数设置
进入与保存
入口为「设置 → 参数设置」。实际设备模式下需输入设置访问密码;尚未设置密码时按页面提示建立密码。参数会影响设备动作,由管理员或维修人员维护。
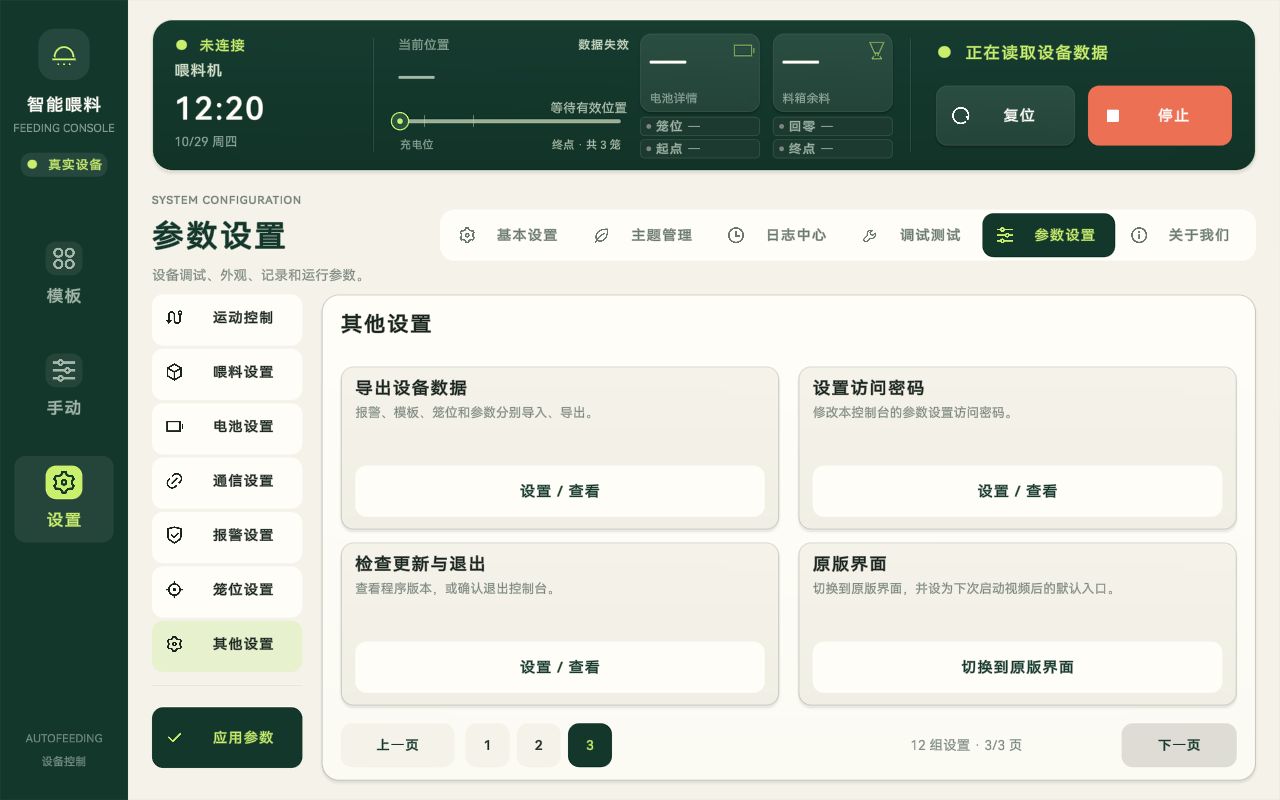
页面左侧依次提供运动控制、喂料设置、电池设置、通信设置、报警设置、笼位设置及其他设置。每类参数按卡片分页,使用页码或上一页、下一页查找。
一般参数修改先保留在待应用区,核对后点击左下「应用参数」。设备运行中不能应用。校验失败时按提示修正,保存成功后再低速核对运行结果。
出料口数量选择、笼位位置与出料口开关、报警配置、设备名称等入口各有独立保存行为,按其页面按钮操作,不能一概认为关闭页面等于保存。修改前可先导出对应数据。
本章按参数含义说明;现场已有配置可能不同,不把截图数字作为统一默认值。
运动控制
| 参数组 | 设置项 | 说明 |
|---|---|---|
| 运行速度 | 移动 rpm、出料 rpm | 自动运行时的目标转速;出料转速符号与电机方向有关 |
| 自动喂料匀速加速 | 起始 rpm、间隔 s、步长 % | 移动轴按设定间隔逐步加速 |
| 出料匀速加速 | 起始 rpm、间隔 s、步长 rpm | 出料轴的分段加速策略 |
| 移动与轮周 | 每圈 mm、手动上限 rpm | 移动距离换算与手动速度上限;应匹配实际传动机构 |
| 笼位传感器 | 检测电机 IP、使用正限位信号 | 选择笼位检测来源;开启用正限位,关闭用负限位 |
| 回零传感器 | 检测电机 IP、使用正限位信号 | 选择回零检测来源;开启用正限位,关闭用负限位 |
| 手动左右移动方向 | 左移负方向 / 右移正方向 | 开启为左负右正,关闭为左正右负 |
| 第二移动电机方向 | 1 或 -1 | 1 为同向;-1 仅用于调试。正式运行应调整电机参数保持同向,并设为 1 |
更改每圈距离、方向或检测信号后,应重新确认零点、笼位定位和限位响应。不要只看屏幕箭头判断实际方向。
喂料设置
| 参数组 | 设置项 | 说明 |
|---|---|---|
| 出料计量与等待 | 每圈 g、结束等待 s | 将转数换算为目标克数,并等待管道余料落完 |
| 定位与减速 | 回零距离、减速距离、短距范围 mm | 控制接近目标及短距离移动的速度策略 |
| 料箱传感器距离 | 满料 mm、空料 mm | 满料距离对应 100%,空料距离对应 0%;按料箱和传感器实测设置 |
| 笼位低速与补料阈值 | 低速倍率 %、补料阈值 % | 检测减速信号后的速度比例及低余料触发条件 |
| 传感器定位 | 启用开关 | 自动喂料时用传感器确认笼位 |
| 自动补料 | 启用开关 | 仅作用于自动喂料任务中的低余料补料 |
| 自动补料设置 | 设置 / 查看 | 配置补料位置、超时、联动编码及补料后离位等待 |
实际投料偏多或偏少时,先核对出料口、模板重量及实测克数,再调整每圈出料克数。更换饲料或出料机构后应重新试料。
自动补料配置
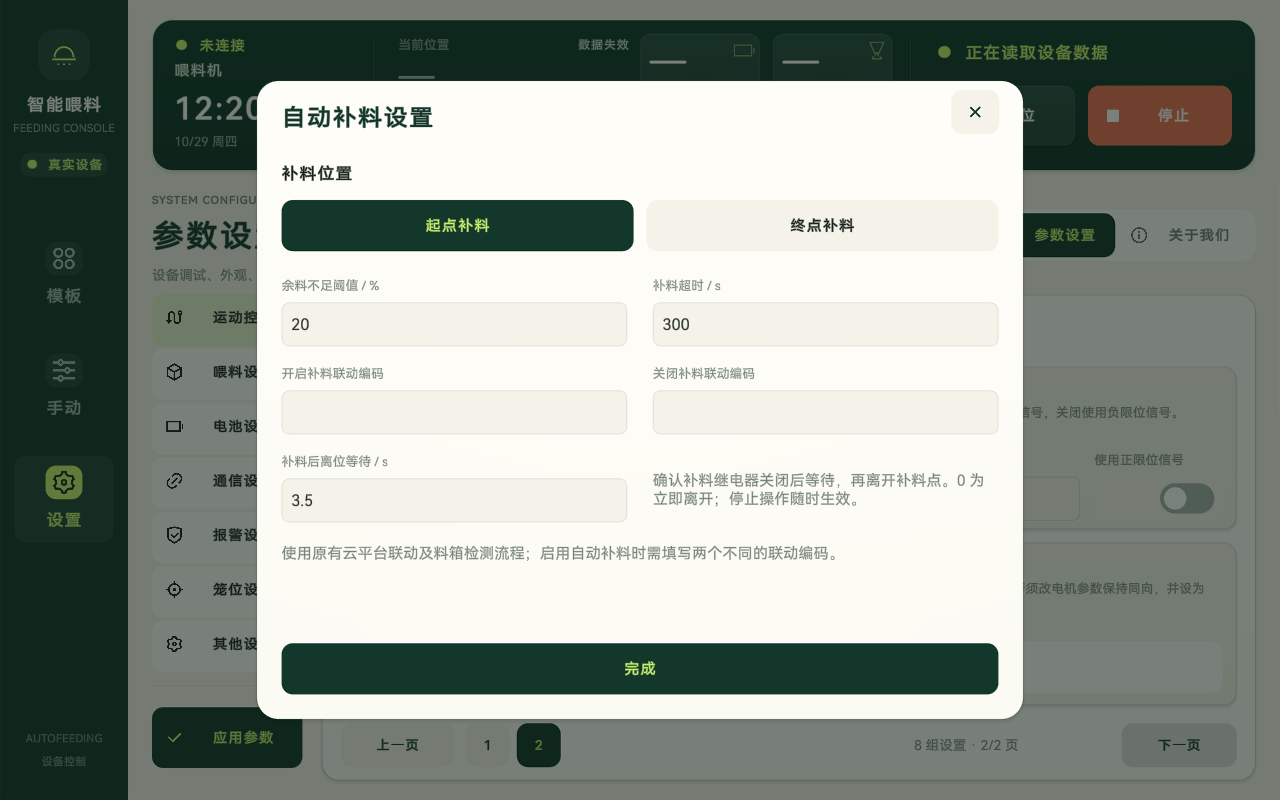
入口为「喂料设置 → 自动补料设置」。
| 设置项 | 说明 |
|---|---|
| 起点补料 / 终点补料 | 选择设备前往的补料位置,与现场料仓位置对应 |
| 余料不足阈值 % | 自动喂料中低于该阈值时触发补料,范围 0–100 |
| 补料超时 s | 限制补料等待时间,应大于 0 且不超过 3600 秒 |
| 开启补料联动编码 | 用于启动现场补料联动,须匹配云平台已配置编码 |
| 关闭补料联动编码 | 用于关闭补料联动,须与开启编码不同 |
| 补料后离位等待 s | 确认补料继电器关闭成功后再等待的时间,范围 0–600 秒,可含小数;0 表示立即进入离位流程 |
启用自动补料时填写两个不同的有效联动编码,并确认云平台和现场补料装置已完成配置。弹窗点击「完成」后只是暂存策略,还需点击「应用参数」。启用开关统一在喂料设置中,弹窗内不再重复设置。
自动喂料中的补料流程为:检测余料不足 → 记忆当前喂料位置 → 前往补料点 → 执行补料与完成检测 → 确认关闭补料继电器 → 离位等待 → 返回记忆笼位继续喂料。等待期间仍可停止;超时或异常按报警指引处理。
顶部余料详情中的「移动至料仓补料」仅发起移动到补料位置,不能据此判断已完成自动补料联动。
电池设置
| 参数组 | 设置项 | 说明 |
|---|---|---|
| 真实电量映射 | SOC 下限 %、上限 % | 将实际 BMS SOC 区间映射到界面 0–100%,下限应小于上限 |
| 充电离位 | 充电上限 %、离位 rpm、距离 mm | 充电完成判定及离开充电位的动作参数 |
| 低电量回充阈值 | 待机 %、自动喂料 % | 分别设置两种工作状态的低电量回充条件 |
| 回充检查与剩余笼位 | 检查间隔 s、剩余笼位 | 配置检查频率及本轮剩余笼位较少时的处理策略 |
界面电量与原始 BMS SOC 可以不同。维修核对时同时查看映射参数与「调试测试 → 外设模块 → 电池 BMS」中的原始数据。
通信设置
电机与继电器
移动电机 1、2 和当前启用的各出料电机分别设置 IP、端口和从站号。电机通过 Modbus TCP 通信;继电器网关有独立的连接参数。
IP、端口和从站号应与现场设备对应,避免多个出料口错误指向同一电机。出料口数量以「其他设置」中的 4 / 6 / 8 路选择为准。
电池、报警灯与料箱传感器
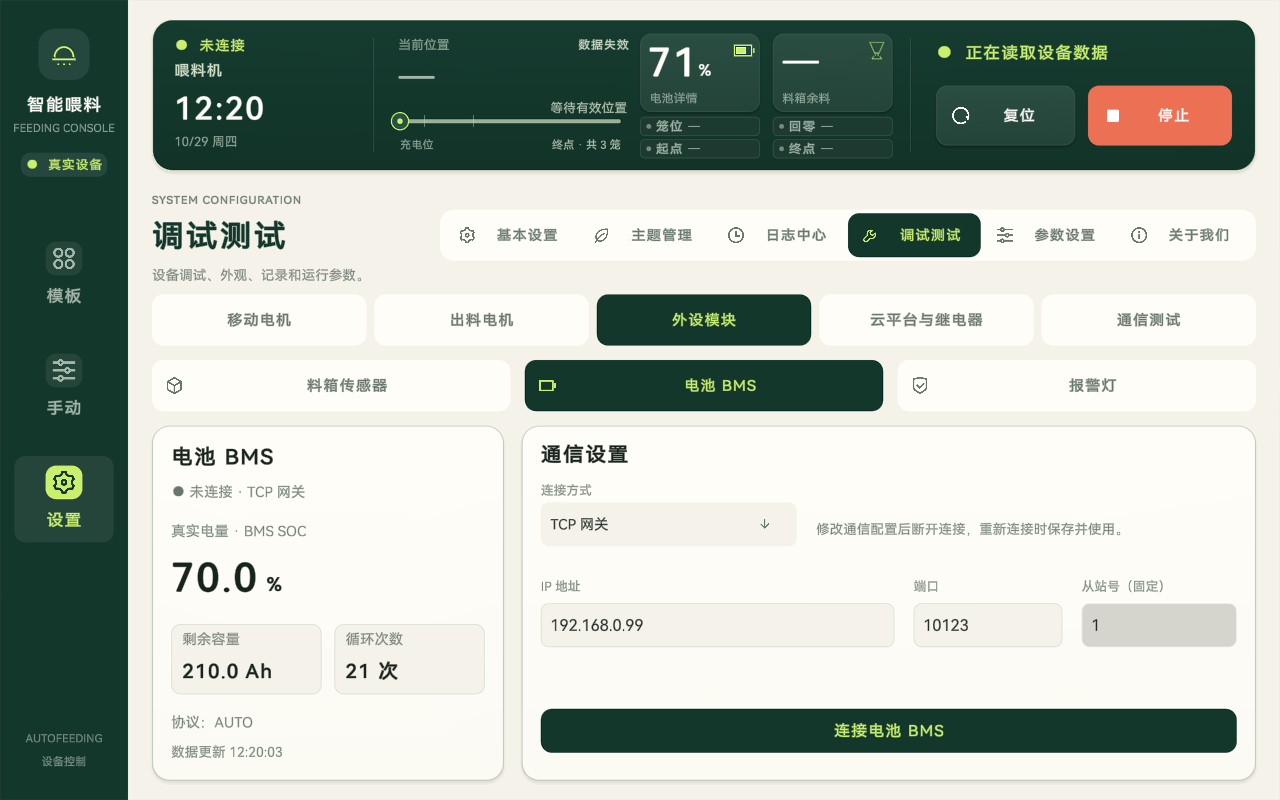
三个外设分别配置通信方式,可按现场选择网关连接或本机 RS485 串口连接。网关方式配置对应地址与端口;串口方式选择本机实际串口及波特率等参数。固定从站号字段按界面显示使用,不能修改。
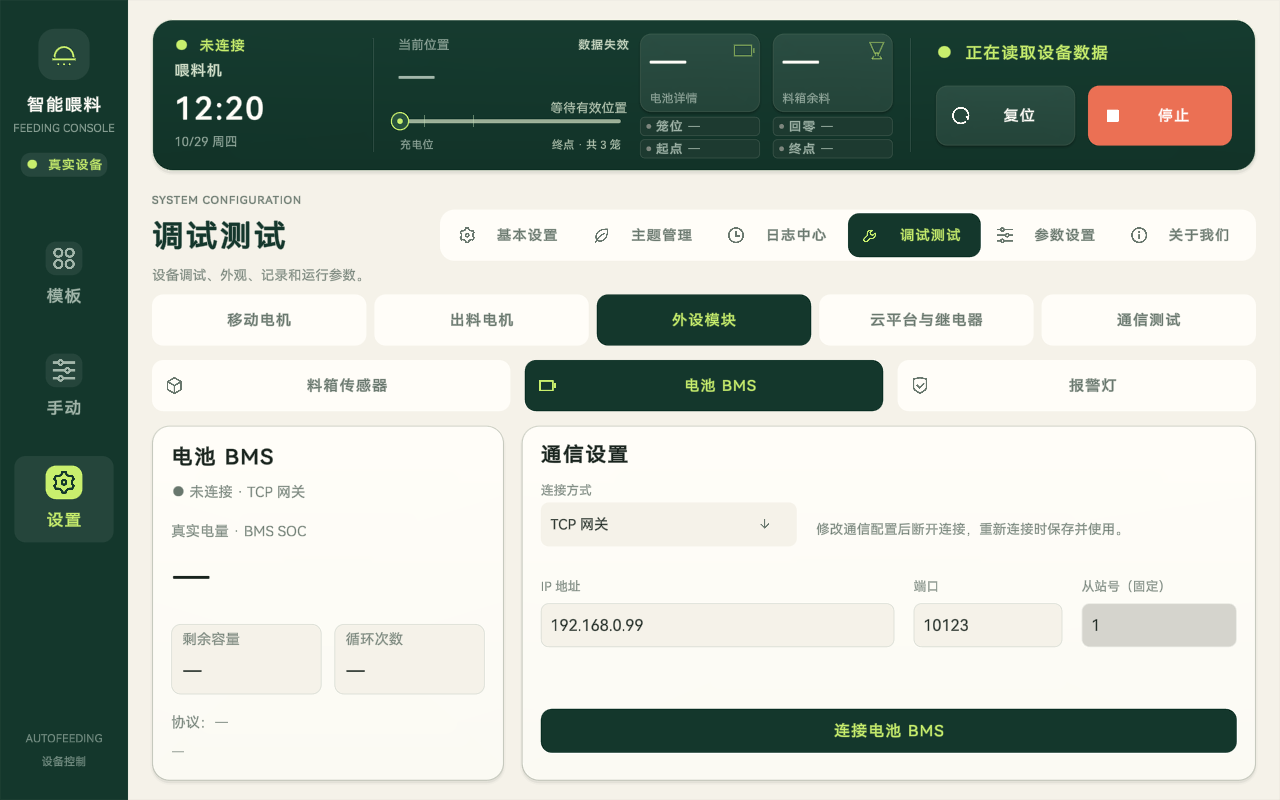
在「调试测试 → 外设模块」切换料箱传感器、电池 BMS、报警灯后,通信配置直接显示在页内。修改当前外设的通信配置会断开该外设;重新连接时检查并保存其所选方式的配置。
刷新串口列表后未发现设备时,核对硬件、系统权限和设备路径。原配置路径保留不代表本次已发现该端口。
电池和料箱连接需取得新的有效采样;报警灯提示「通信链路已就绪(灯具无回执)」仅表示通信链路可用,灯具动作仍需现场确认。
通信诊断
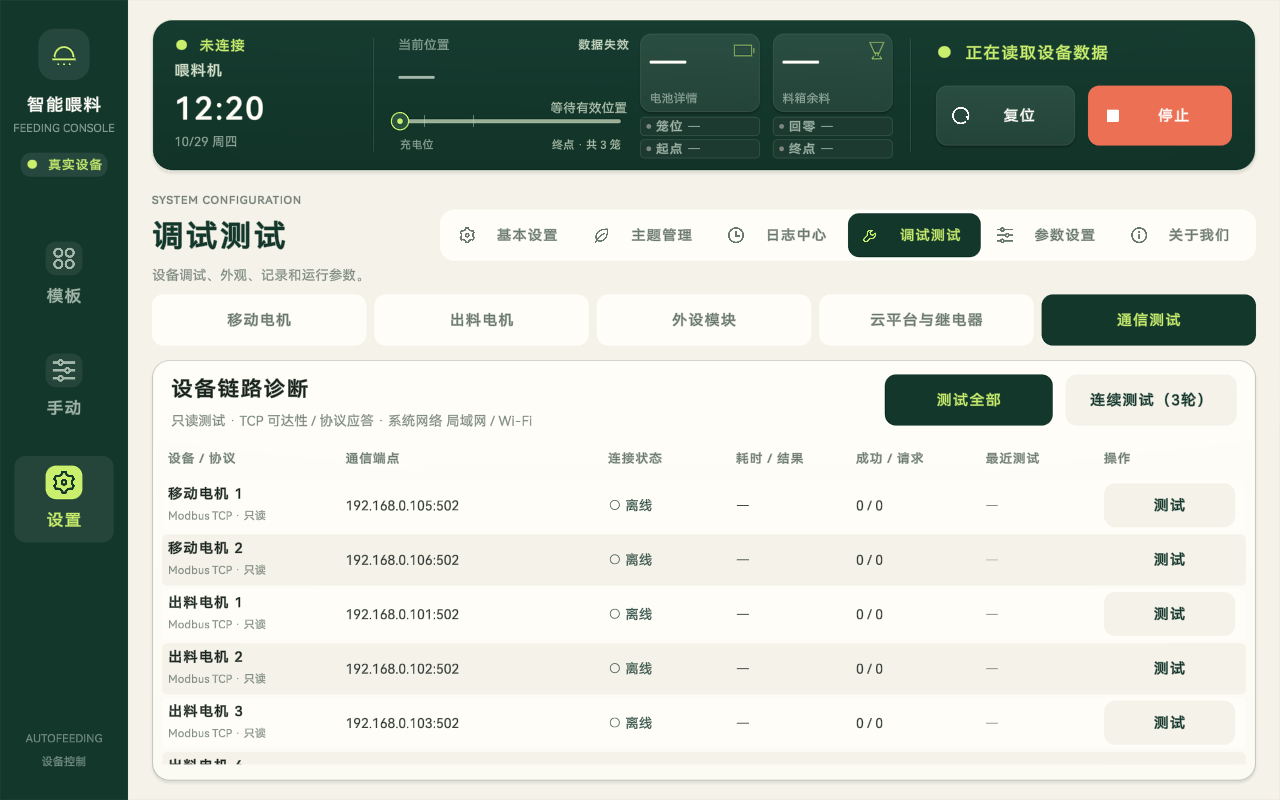
入口为「设置 → 调试测试 → 通信测试」。选择单项测试或全部测试,查看目标地址、通过/失败、响应时间和诊断结果。诊断连接使用当前应用配置,不以旧截图地址为准。
云平台连接、配置上报及联动控制位于调试测试的云平台页面。联动操作会影响现场继电器,由维修人员核对编码及设备状态后使用。
其他设置
| 项目 | 用途与保存方式 |
|---|---|
| 调度与日志 | 设置模板检查间隔和常规/完整日志数量,修改后应用参数 |
| 启动自动连接 | 分别选择喂料机、电池、报警器/料箱的启动连接策略,修改后应用参数 |
| 上电自动回零 | 控制正常开机时的回零策略;启用前确认现场具备无人、无障碍的启动条件 |
| 出料口数量 | 直接选择 4 / 6 / 8 路并保存;修改时设备必须空闲,之后核对通信、名称、模板和笼位开关 |
| 空闲自动断开与检查策略 | 配置检查间隔和下次任务前保持连接的窗口,修改后应用参数 |
| 使用自定义键盘 | 控制数值输入使用触屏键盘;密码始终使用本地密码键盘 |
| 自定义键盘设置 | 调整键盘尺寸、位置和按键反馈,按弹窗提示保存 |
| 导出设备数据 | 集中管理报警、模板、笼位、参数四类独立导入与导出 |
| 设置访问密码 | 修改调试测试及参数设置的访问密码,使用独立保存按钮 |
| 检查更新与退出 | 查看更新提示,或确认停止设备并退出程序 |
| 原版界面 | 位于最后一页最后一项;切换界面并保存下次启动入口 |
新密码长度为 4–32 位,需两次输入一致;已有密码时先验证当前密码。普通设备名、模板名等文字可使用系统中文输入法。
数据导入与导出
入口为「其他设置 → 导出设备数据」。四类数据分别管理。
| 数据类型 | 主要内容 |
|---|---|
| 报警设置 | 类别开关、报警/警告级别、灯效和时长 |
| 模板数据 | 模板、投喂时间、执行选项、逐笼重量及应用选择 |
| 笼位坐标 | 编号、标定坐标、出料口开关和终点位置 |
| 参数设置 | 本机运行与通信配置;授权身份按本机保留 |
导出备份
点击对应类型「导出」。成功后弹窗显示实际保存路径,可复制文件路径;四类分别导出,建议使用同一备份批次保存。
导入恢复
- 先停止设备,备份当前数据。
- 选择对应类别「导入」,填写可访问的文件路径或粘贴该类别 JSON。
- 点击「检查导入内容」,核对类型、范围和覆盖提示。
- 确认后写入并更新对应本机数据;实际设备模式下参数导入也在确认后保存并应用,不另等一次「应用参数」。
- 恢复笼位后再核对或恢复配套模板,确认应用选择、位置、各口开关和通信,再试运行。
导入按对应类别覆盖,不能用某一个模板或部分字段文件代替完整备份。不要混用演示模式与实际设备模式的数据文件;检查不通过或保存失败时,按提示处理后重新确认数据。
界面切换与程序更新
原版切新版在原版「参数设置 → 其他设置 → 新版界面」;新版切回原版在本章「其他设置」末页。切换前停止任务、等待连接/诊断/升级结束,切换后主动连接喂料机。正常冷启动仍按本机保存的启动策略执行。
程序更新在「关于我们」或「其他设置 → 检查更新与退出」中发起,按更新提示完成。使用本版文档中的新功能,应先确认设备安装版本已包含对应更新。