菜单与日常操作
模板
模板列表
点击左侧「模板」,进入模板选择页。左侧主卡片显示正在应用或当前展示的方案,右侧显示其他模板及最近已完成的投料记录。
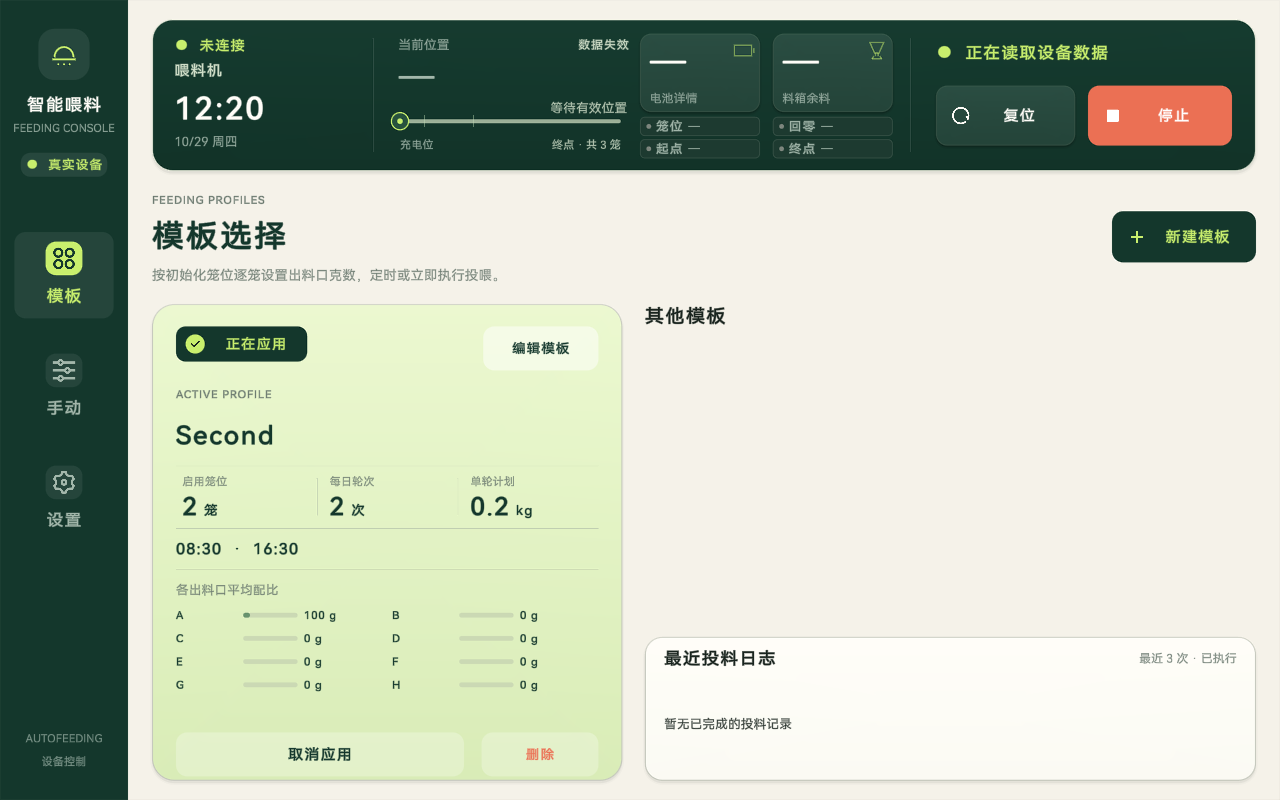
| 页面内容 | 含义或操作 |
|---|---|
| 正在应用 | 该方案是当前自动喂料使用的模板;只展示卡片不代表已经应用 |
| 启用笼位 | 此模板开启投喂的笼位数量 |
| 每日轮次 | 模板配置的每日投喂时间数量 |
| 单轮计划 | 此模板各启用笼位配置量的汇总,单位 kg,用于计划核对 |
| 各出料口平均配比 | 按启用笼位计算的各口平均配置重量,单位 g |
| 编辑模板 / 编辑 | 打开方案草稿进行修改 |
| 应用 / 应用模板 | 将目标方案设为当前应用模板 |
| 取消应用 | 取消当前模板的应用状态 |
| 删除 | 确认后删除对应模板 |
| 新建模板 | 新增一套可独立保存的投喂方案 |
计划汇总不是本轮实际出料记录;启用返程喂料等选项后,应结合实际任务和日志核对投喂次数与数量。
开机出现「正在加载模板内容」时,等待加载完成。读取失败时页面会单独提示,不要按「暂无模板」处理或用空模板覆盖已有方案。
新建与编辑
- 点击「新建模板」或已有模板的「编辑」。
- 填写便于识别的模板名称。
- 在逐笼投喂配置中核对笼位编号、坐标、喂料开关和各出料口克数。
- 设置执行选项、投喂时间,必要时使用批量设置。
- 点击底部「保存模板」。点击「取消」会退出本次编辑,不保存草稿。
- 返回模板列表,确认是否需要「应用」该方案。
新建模板可能带入已有方案的内容,保存前应逐项核对。打开或保存未应用模板,不会自动把它设为当前计划。
执行选项
| 选项 | 说明 |
|---|---|
| 先返回原点 | 本轮自动喂料开始前先执行返回原点流程 |
| 返程喂料 | 返回方向也执行逐笼投喂,按现场工艺选择 |
| 终点开始喂料 | 先返回原点,再前往终点,从末端向起点方向喂料;开启时自动开启「先返回原点」并关闭「返程喂料」 |
「返程喂料」与「终点开始喂料」不能同时启用。选项变化后应重新核对整轮运行方向与计划。
逐笼重量
界面按本机配置显示 4、6 或 8 路出料口,各口单位均为 g。重量输入为 0–100000 的整数;填 0 表示该口本次配置不出料。
实际投喂同时受模板的笼位喂料开关、笼位设置中的出料口开关和该口重量控制。仅填写重量,不会自动打开笼位设置中已关闭的出料口。
笼位较多时使用上一页、下一页、页码或省略号中的页码选择。笼位编号与坐标来自已保存的笼位数据,模板编辑不用于建立或移动笼位。
投喂时间
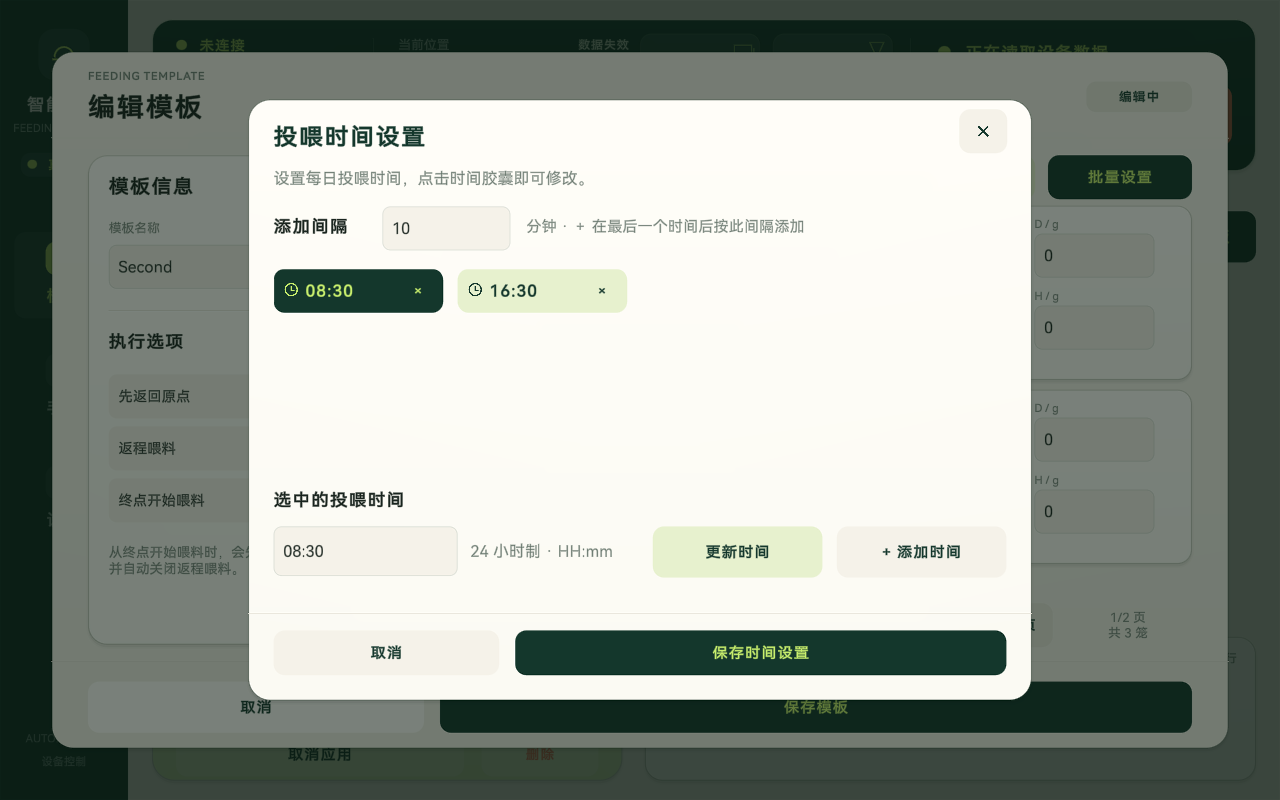
- 在模板编辑页点击「时间设置」。
- 点击时间胶囊,修改选中时间,格式为
HH:mm,有效范围00:00–23:59。 - 点击「更新时间」确认当前修改;可设置添加间隔,再点「添加时间」。
- 不需要的时间使用胶囊上的「×」删除,至少保留一个时间;相同时间不能重复。
- 点击「保存时间设置」,返回模板编辑页后再点击「保存模板」。
添加间隔为 1–1439 分钟,用于生成下一条时间;实际日程以保存后的时间列表为准。
批量设置
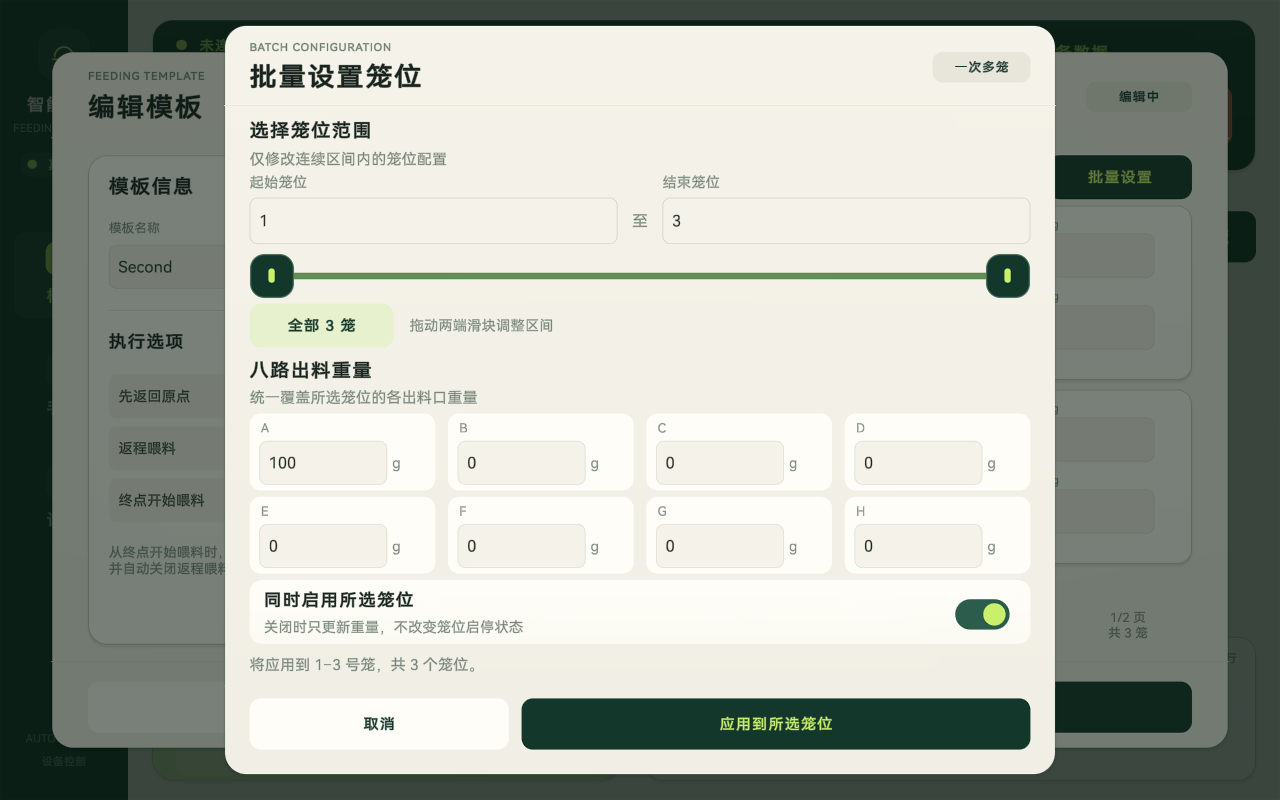
- 点击「批量设置」,输入起止范围,或拖动范围滑块;「全部」可选中整张列表。
- 填写各出料口的目标重量。此操作会统一覆盖所选范围内各口重量,所有显示的重量框都要填写有效整数。
- 核对「同时启用所选笼位」:开启会把范围内笼位设为启用;关闭只改重量,保留原有笼位启停状态。
- 点击「应用到所选笼位」,核对逐笼配置,再点击「保存模板」。
批量范围按当前笼位列表中的顺序位置选择;笼位编号存在跳号时,务必核对应用后的实际编号与重量。批量设置不能用留空表示保留某一路,也不能用关闭「同时启用」来批量关闭喂料。
手动
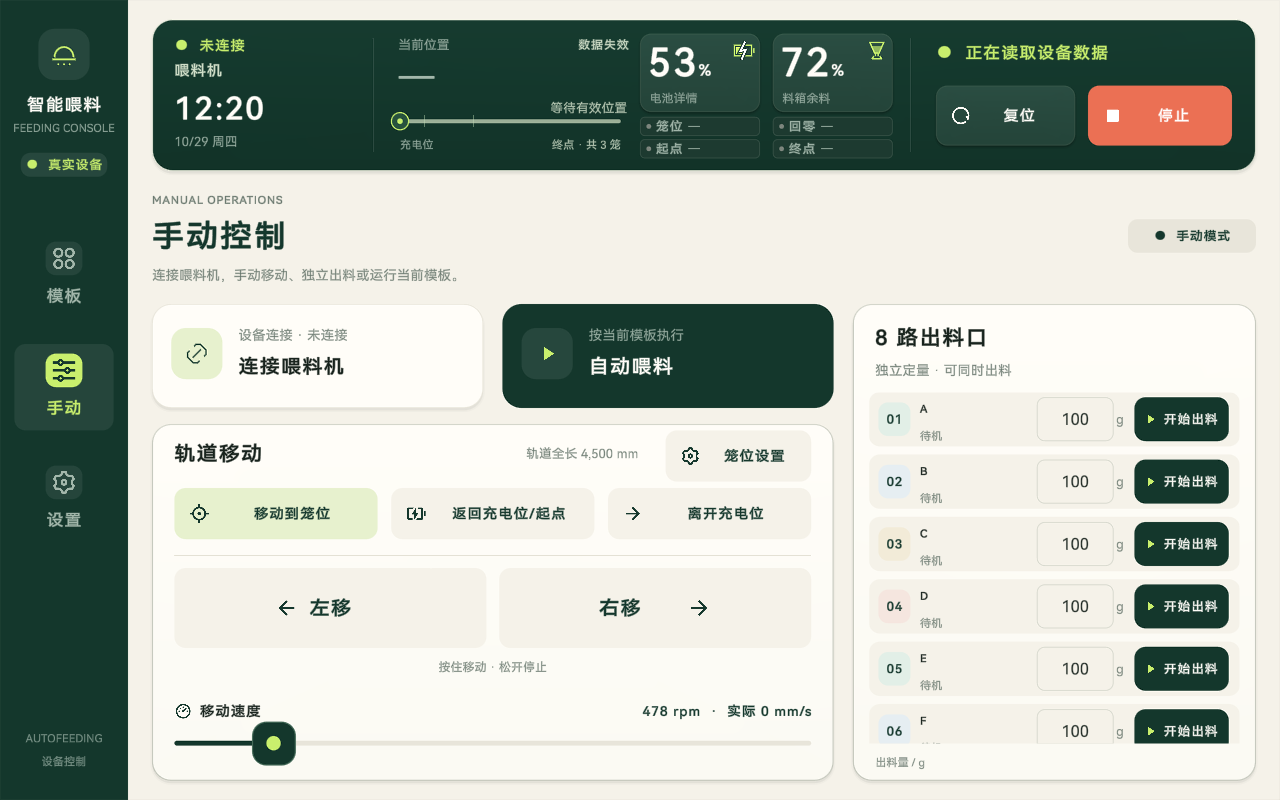
连接喂料机
「连接喂料机」按本机已应用通信参数连接移动电机和启用的出料电机。等待连接与数据反馈完成后再操作;已连接时该入口可用于断开。
电池 BMS、料箱传感器、报警灯分别有自己的通信配置。查看、连接与断开外设,进入「设置 → 调试测试 → 外设模块」。
左移、右移与速度
按住「左移」或「右移」移动,松开或移出按钮停止。速度滑块显示设定转速 rpm,实际移动速度显示为 mm/s,两者单位不同。左右方向由本机运动参数决定,首次试机先用低速核对。
移动到笼位
点击「移动到笼位」,填写已保存且已标定的笼位编号,核对目标坐标和速度,再点击「开始移动」。准备页可以取消;运行后使用停止入口。
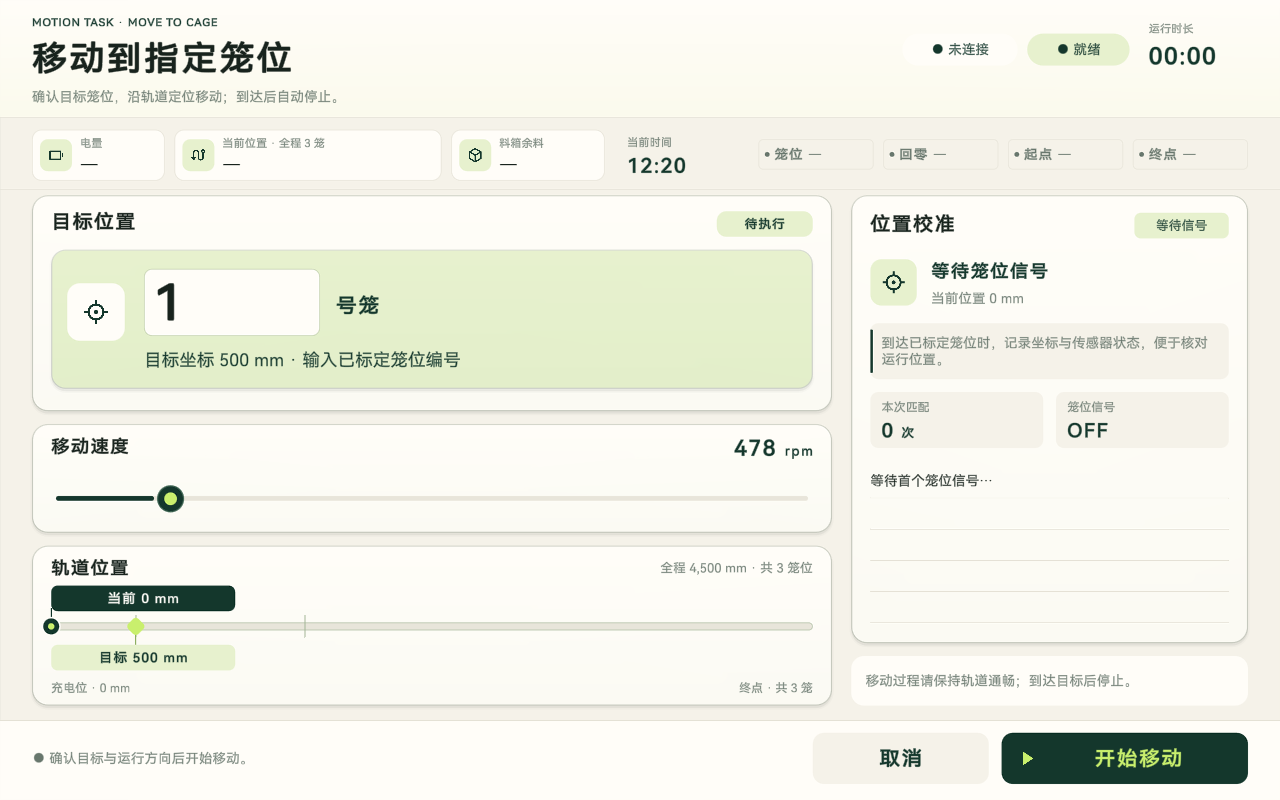
运行页显示当前与目标坐标、轨道位置及定位过程。任务完成或停止后自动回到控制台。
返回充电位/起点与离开充电位
「返回充电位/起点」执行配置的返回流程;「离开充电位」按配置的离位距离与速度驶出。准备页确认后才开始,运行期间可以停止。
这两项与「笼位设置」中的「设置零点」「上电回零」用途不同。不要为消除位置偏差而随意把当前位置设为零点。
独立出料
右侧按配置显示各出料口。输入对应口的整数克数,点击「开始出料」,查看该口状态;多路可独立出料。全局停止用于请求终止当前出料。
试料时先使用少量重量,核对实际出料与计量;这里的临时重量不会修改自动喂料模板。
自动喂料
点击「自动喂料」立即执行当前应用方案。系统检查授权、数据、连接、模板、笼位、故障及任务冲突等条件。校验通过即开始;条件不足时按提示处理。
运行页集中显示完成笼数、运行阶段、目标位置、累计出料、当前出料口与定位记录。正常完成、故障中止或停止后任务页自动关闭,结果到日志中心查询。运行中不提供生产任务暂停后继续功能。
顶部状态与详情
当前位置
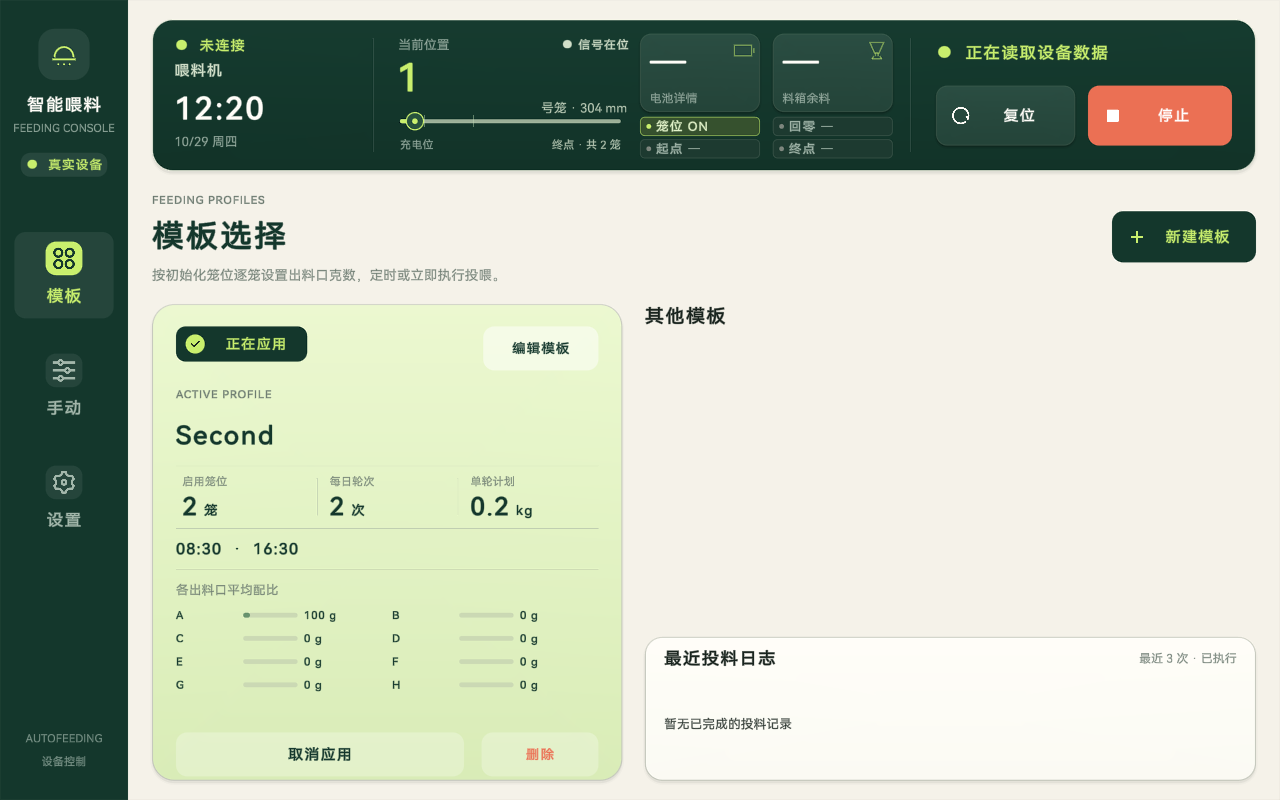
| 显示 | 含义 |
|---|---|
| ● 信号在位 | 有效笼位信号与附近已标定坐标相符 |
| ○ 最近经过 | 根据已标定坐标和最近方向给出的参考笼号,不代表当前信号仍在位 |
| 充电位 / 区域参考 | 处于回零信号前的充电区域参考范围 |
| 回零点 / 回零信号 | 检测到回零信号 |
| 起始区 | 越过回零区域、尚未进入第一笼的区间 |
| 笼位待核对 | 检测到笼位信号但无法与已标定笼位可靠对应 |
| — / 数据失效 | 未连接或位置反馈已失效 |
顶部轨道条显示当前位置与终点总笼数;刻度的显示由主题管理中的「界面细节效果」统一控制。
电池详情
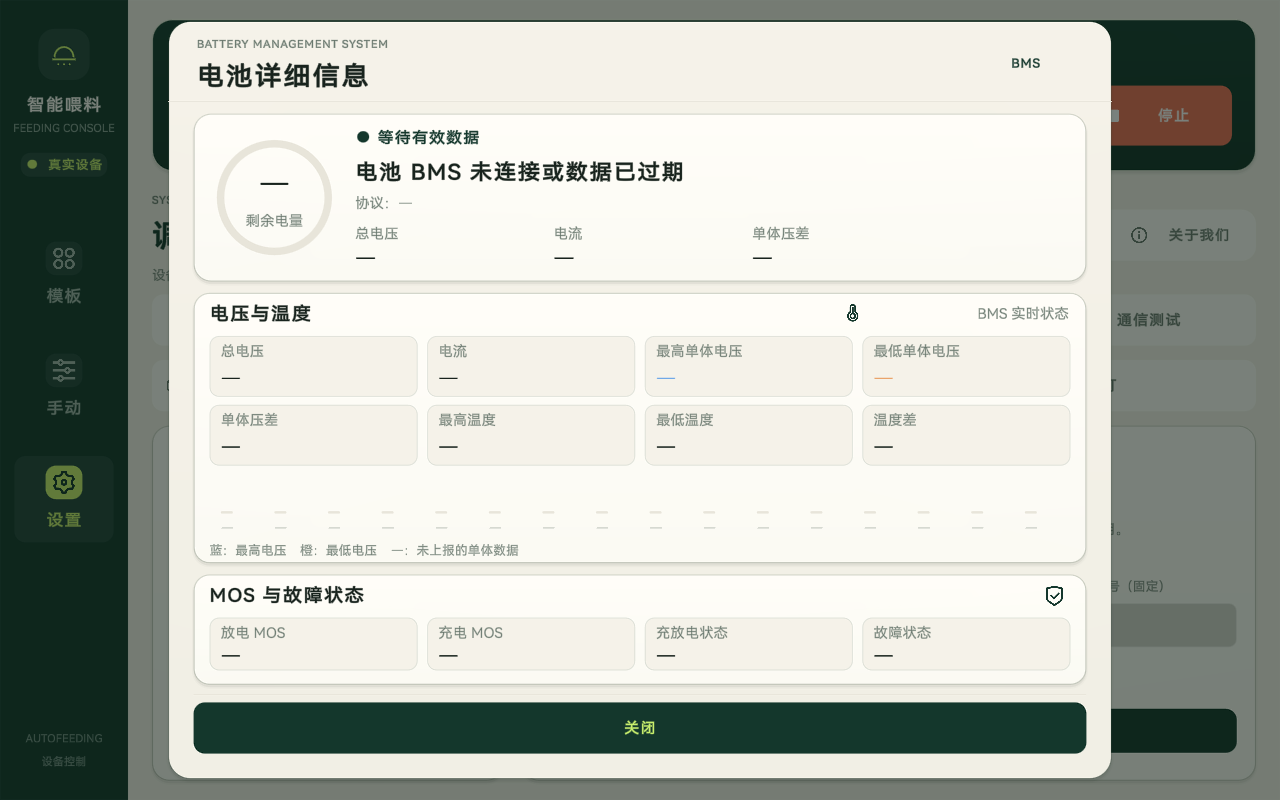
点击顶部电量卡片查看显示电量、电压、电流、有效单体电压与压差、温度概况及 MOS/故障状态。充电闪电依赖有效的 BMS 充电状态。
界面电量可以经过 SOC 区间映射,原始 BMS SOC、剩余容量及循环次数在「调试测试 → 外设模块 → 电池 BMS」查看,不能把两种百分比差异直接判断为电池故障。
料箱余料
点击余料卡片查看传感器和补料策略。余料百分比由满料、空料距离换算;没有有效采样时显示不可用状态。自动补料配置见参数设置。
设置
| 子菜单 | 用途 |
|---|---|
| 基本设置 | 修改 1–16 个字符的设备名称并保存,顶部及关于设备同步显示 |
| 主题管理 | 选择松林绿、深湖蓝、暖陶棕或夜间模式,控制界面细节效果 |
| 日志中心 | 查询投料、报警、警告、运行、系统日志 |
| 调试测试 | 移动电机、出料电机、外设模块、云平台与通信测试;实际设备模式需解锁 |
| 参数设置 | 维护运动、喂料、电池、通信、报警、笼位及其他设置;需解锁 |
| 关于我们 | 查看设备信息、版本、更新及设备激活 |
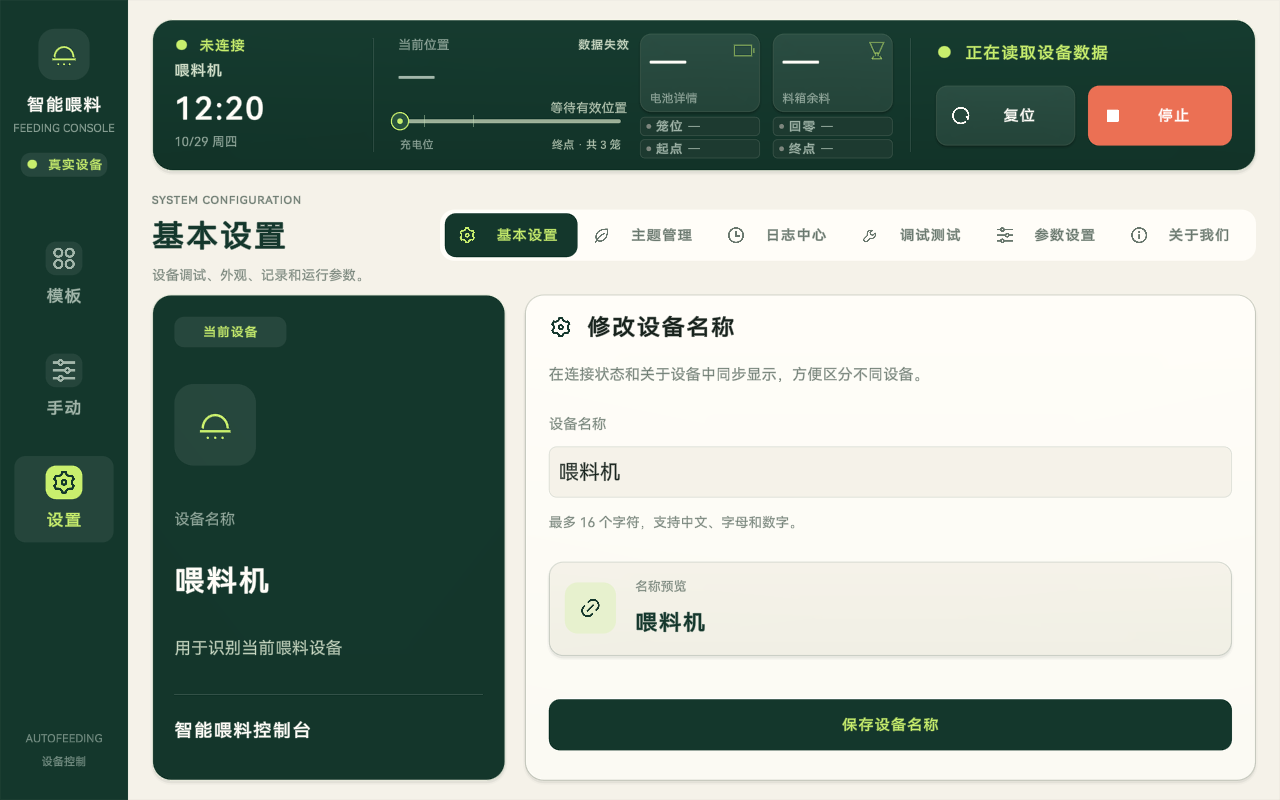
主题切换选中后保存;「界面细节效果」统一控制笼位刻度、页面与弹窗动效、按钮过渡和滚动惯性。
日志中心
入口为「设置 → 日志中心」。页面将五类日志分开显示。
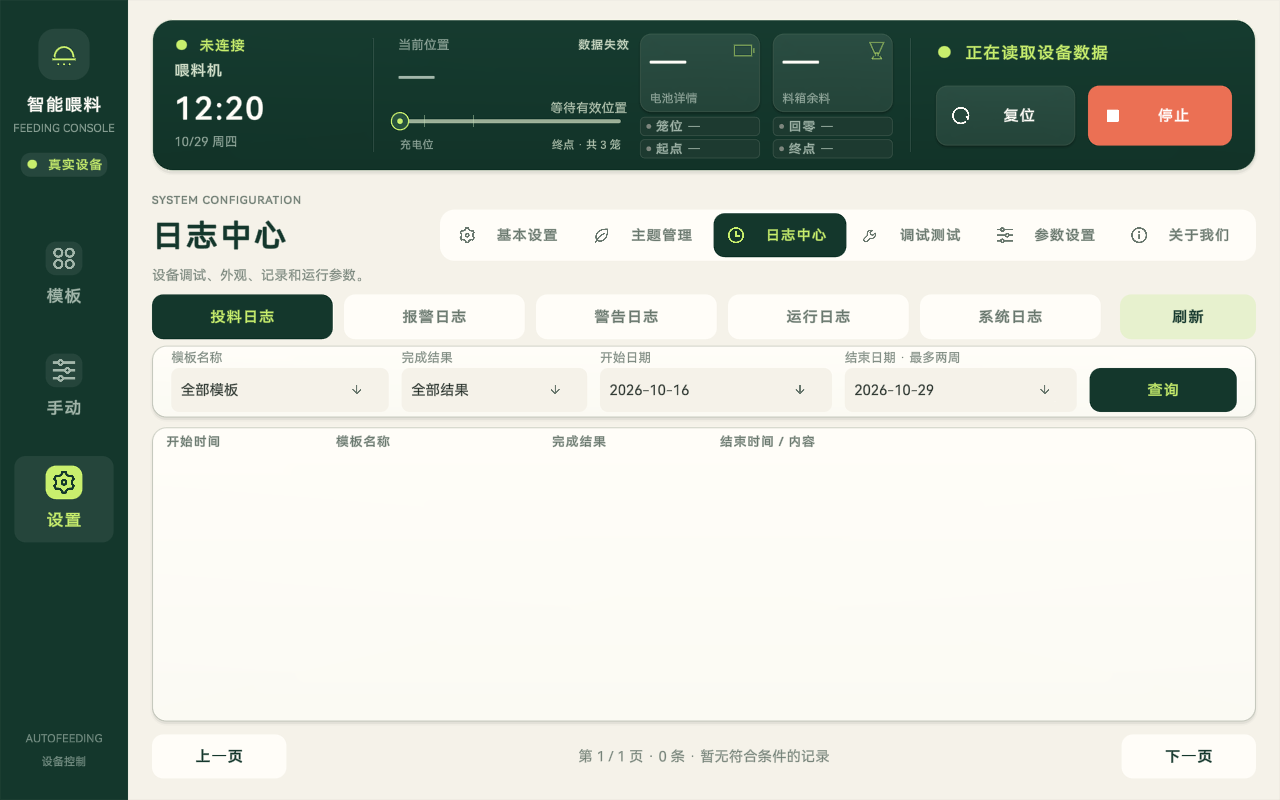
| 日志类型 | 常用查询内容 |
|---|---|
| 投料日志 | 按模板、完成结果和起止日期查询投料情况 |
| 报警日志 | 按类别及起止日期查看报警事件、来源和处理信息 |
| 警告日志 | 查询按警告级别记录的事件,与报警日志分别显示 |
| 运行日志 | 按日期和关键词查找连接、设置、任务等运行操作 |
| 系统日志 | 按单日日志文件、日志级别和关键词查看详细诊断信息 |
投料、报警、警告和运行日志每次查询最多连续 14 天,结束日期包含当天;可以选择更早的历史日期,并非只保留最近 14 天。不同页签分别记住日期范围,近期无记录时可定位最近的历史记录。
系统日志按单日读取可用文件。点击记录查看详情,需要提交维修时可复制完整内容。修改筛选后点击「查询」,「刷新」用于重新读取,上一页和下一页用于翻页。
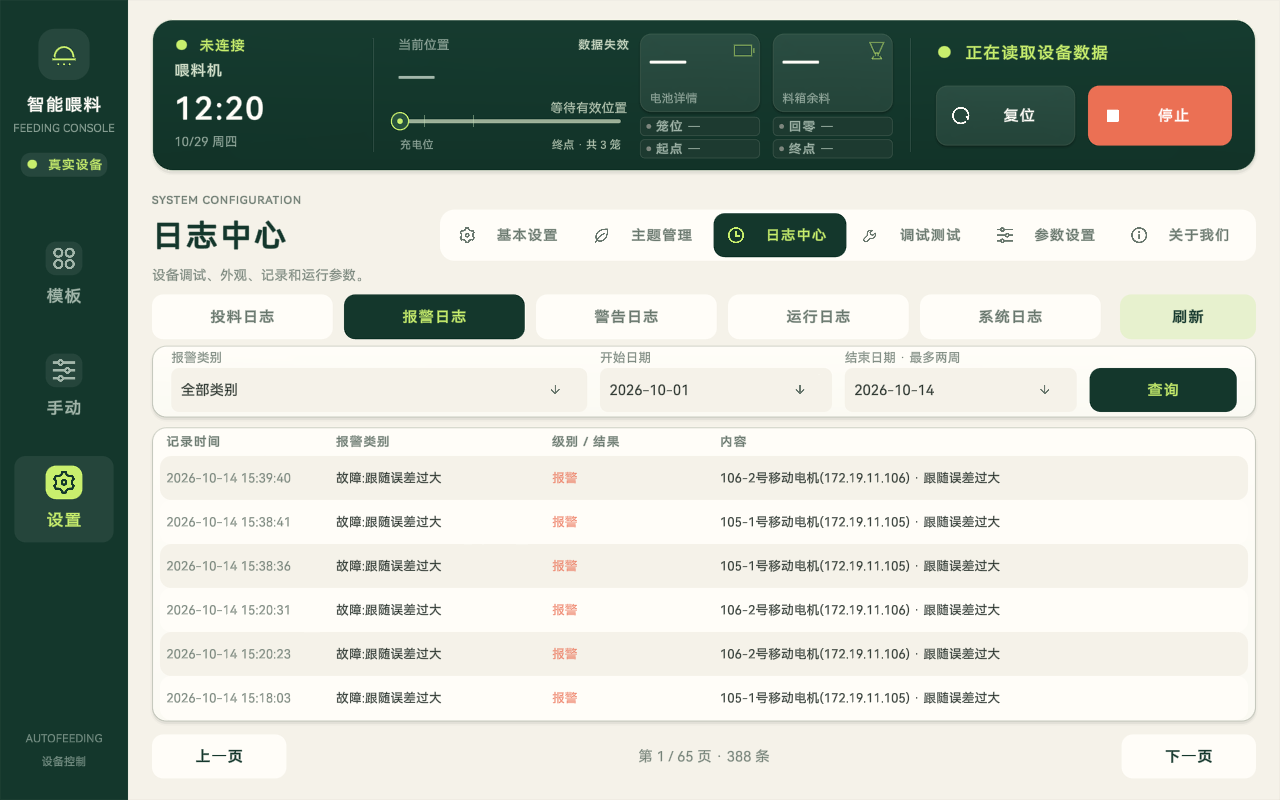
找不到记录时,先检查日期、类别、模板和结果筛选,再切换报警/警告页签;不要先判断为日志丢失。