笼位校准与管理
两种入口
| 入口 | 提供的操作 |
|---|---|
| 手动 → 笼位设置 | 现场定位、标定、终点位置、出料口开关和名称;不显示新增、删除 |
| 设置 → 参数设置 → 笼位设置 | 完整管理入口,除现场操作外还提供新增和删除;需解锁参数设置 |
两个入口使用同一份笼位数据。「返回」分别回到手动控制或参数设置。
坐标表说明
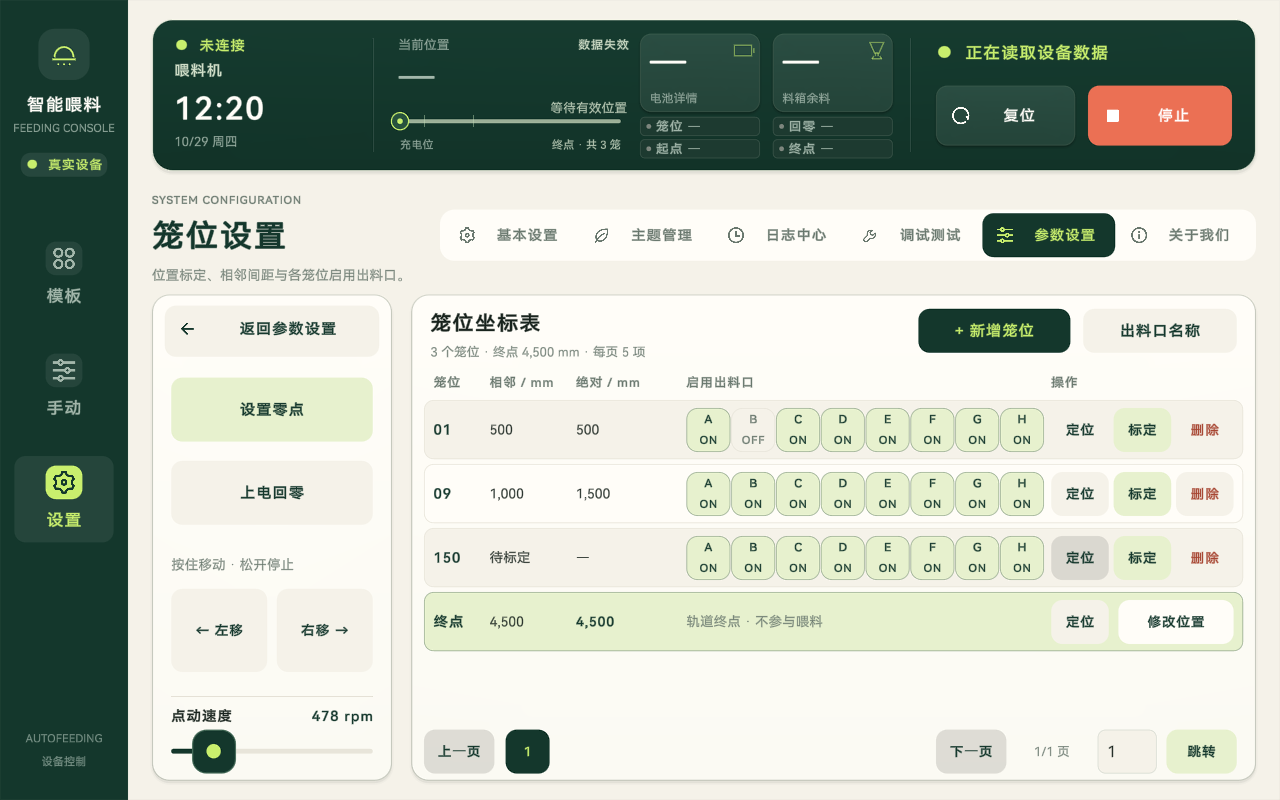
| 列或操作 | 含义 |
|---|---|
| 笼位 | 已保存的实际笼位编号;当前设备模式新增编号范围为 1–150 |
| 相邻 / mm | 与前一个位置之间的间距 |
| 绝对 / mm | 相对于零点的实际保存坐标;新增未标定时显示待标定 |
| 启用出料口 | 每个笼位分别控制各路 ON / OFF,数量按 4 / 6 / 8 路配置 |
| 定位 | 移动到该已标定笼位;待标定笼位不能直接定位 |
| 标定 | 打开坐标输入,保存该笼位的实际位置 |
| 删除 | 管理入口确认后删除该笼位及所有模板中对应配比 |
每页显示 5 项,终点也计入分页。可以使用页码、省略号或输入页码后点击「跳转」。
首次建立笼位
1. 准备设备
确认电机连接、移动方向、每圈移动距离、笼位与回零检测来源符合现场配置。将点动速度调低,先短距离确认左右方向与传感器状态。
2. 确认零点
- 「上电回零」:确认提示后执行回零搜索流程,由设备寻找配置的回零信号。
- 「设置零点」:将当前实际位置设为零点,必须先人工确认设备确实位于应作为零点的位置。
两者可能涉及控制命令或运动。按弹窗说明执行;位置不可信时不要随意设置零点。顶部「复位」用于故障恢复,不代替这里的回零与坐标确认。
3. 新增笼位
- 在管理入口点击「新增笼位」。
- 输入起止编号,可一次添加连续编号,范围为 1–150;已有编号自动跳过。
- 新增后列表标为「待标定」,先完成实际坐标保存。
列表可保留跳号,删除某一笼位不会把其余笼位自动重新编号。
4. 逐笼标定
- 使用左移、右移按住点动,将设备移到实际投喂位置。
- 松开按钮并确认设备停止。
- 找到对应编号,点击「标定」。输入框每次打开默认填入当前位置;需要重新读取时点击「更新当前位置」。
- 核对绝对位置,点击「保存位置」。
- 按顺序完成其他笼位,检查坐标与现场顺序一致。
保存需要有效位置反馈,笼位应位于终点之前,并满足标定顺序校验。不要把屏幕中的预览值或旧坐标当作当前位置。
5. 保存终点
终点是坐标表中的独立末项,显示「轨道终点,不参与喂料」。点击「修改位置」,输入实际终点绝对坐标,点击「保存位置」。
终点必须大于全部已标定笼位。终点可以定位和修改,不提供出料开关,也不能删除。删空普通笼位后终点仍保留,之后可以重新新增笼位。
6. 配置出料口并验证
按各笼位现场接料情况设置 ON / OFF。完成后选取起始、中间和末端等代表笼位,低速定位核对,再以少量重量试投料。
笼位开关与模板重量共同决定实际投喂:本页 OFF 的出料口,即使模板填写重量也不应按已启用投喂处理。
修改出料口名称
名称入口统一位于笼位坐标表顶部「出料口名称」。按实际管路或栏舍命名并按页面保存,模板、手动和任务页面使用同一组名称。
出料口名称用于识别;改变名称不等于更换对应电机的通信地址。数量在「参数设置 → 其他设置 → 出料口数量」配置。
删除笼位
仅管理入口显示「删除」。确认后会同时移除所有模板中该笼位的配比;其他编号、坐标和终点保留。删除前先导出笼位与模板备份,删除后重新核对当前应用方案。
新增笼位会同步进入模板笼位列表,新笼位重量初始为零,需要到模板重新配置并保存。终点不加入普通投喂笼位列表。
维护与备份
修改轨道、传动参数、检测信号或零点后,先检查坐标与现场是否仍相符。位置整体偏移时应核对零点与换算;单点偏差时核对该点标定和检测,不要通过修改模板重量掩盖定位问题。
备份入口为「参数设置 → 其他设置 → 导出设备数据 → 笼位坐标」,同时备份配套模板。恢复后检查普通笼位、终点、出料口开关和模板配比是否对应。