自动喂食器
常见问题
智能喂食器常见问题。
自动喂料监控
遇到异常时,请先停止自动喂料并记录报警信息,再按照故障处理步骤逐项排查。
自动喂料运行中会弹出监控画面,此时界面锁定,只能停止,不能操作其他功能。
需要关注的信息
- 出料口传感器:四口是否在出料(绿色数值 = 正在出料)。
- 行进限位信号:正限位(终点)、负限位(起点)是否触发。
- 笼位信息:当前笼位号/位置、下一个笼位号/位置。
- 当前位置 / 运行速度:设备实时位置和速度。
- 运行统计:已运行时长、累计出料(kg)、料箱余料。
- 喂料机动作:高速直行、减速、入弯、转弯中、出弯、主动回零等。
- 电机状态:两台移动电机的转速。
停止自动喂料
- 点右下角红色「停止自动喂料」。
- 或切到手动控制页点「停止自动」。
- 或按侧边栏红色「停止」(会停所有电机)。
喂料流程
(可选)先返回原点 → 正向逐笼喂料 → (可选)返程喂料 → 回零 → (可选)循环喂料下一轮。
系统日志
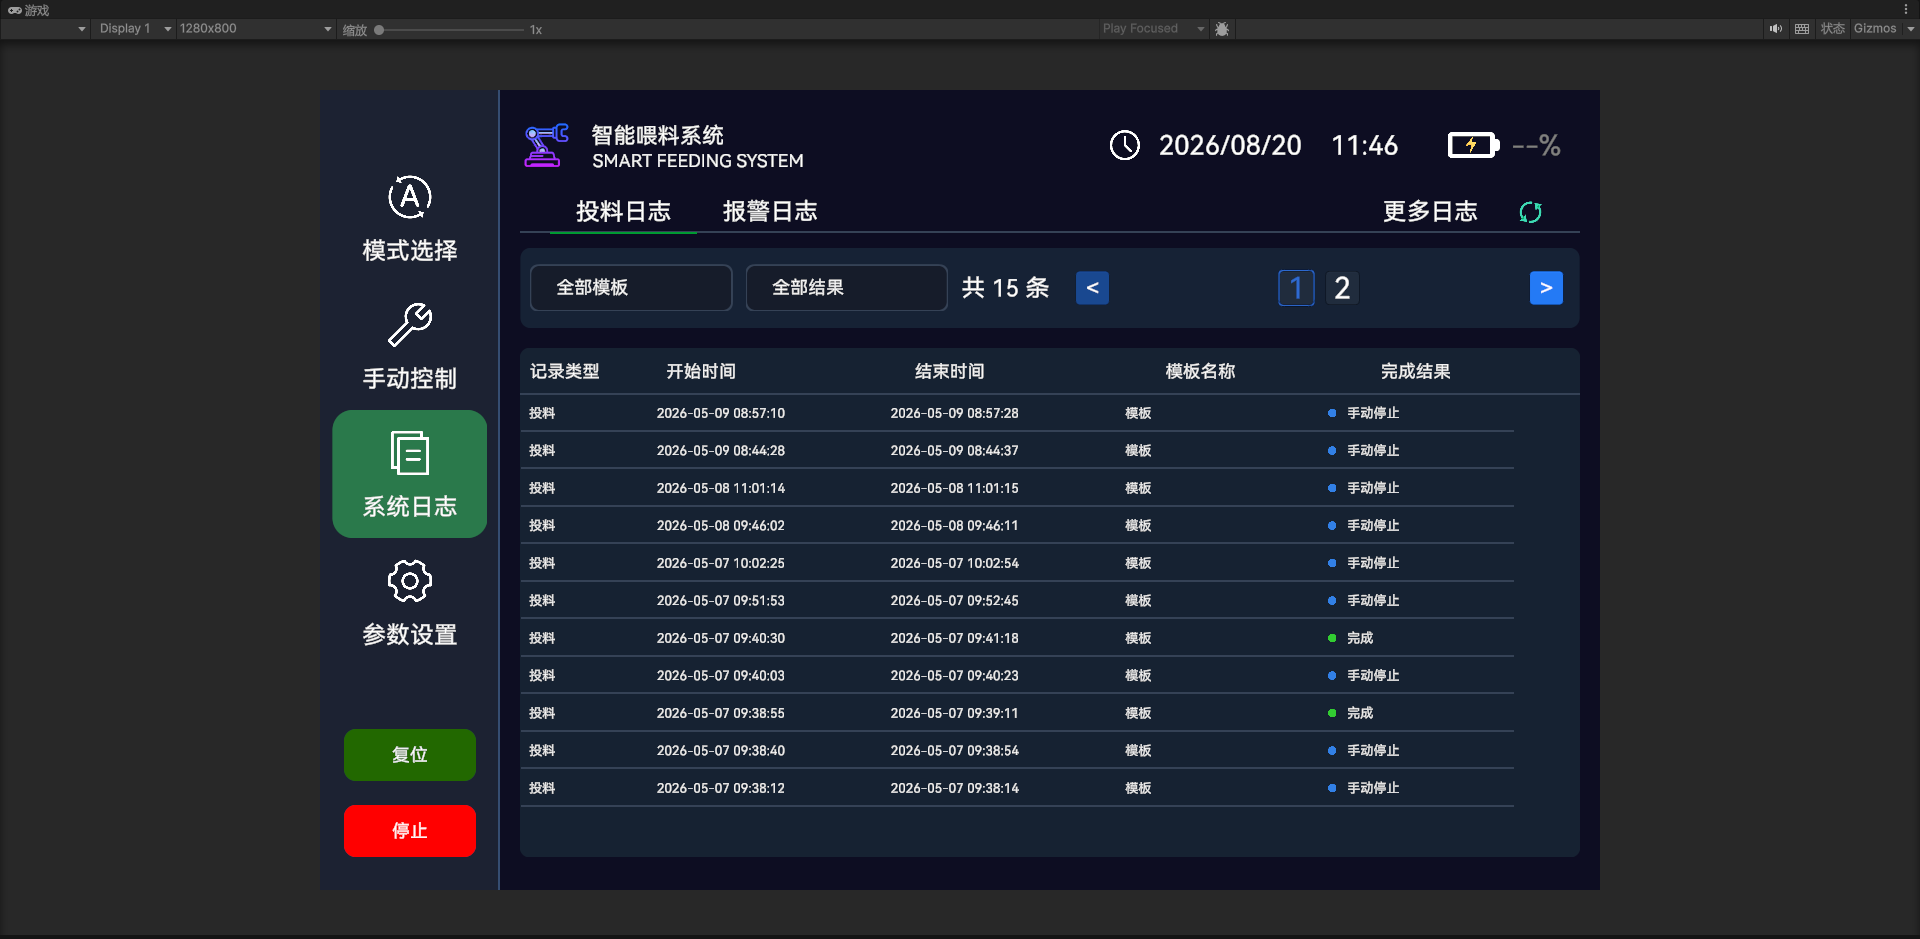
查看投料记录
- 点「系统日志」,默认在「投料日志」标签(旁边还有「报警日志」)。
- 可按条件筛选:模板名称、完成结果(完成/手动停止/超时等)、时间范围。
- 点绿色刷新图标更新列表;需要看更多历史,点「更多日志」。
结果含义:
- 完成(绿点):这次喂料正常跑完
- 手动停止(蓝点):被人按停止中断了
- 超时(橙点):运行超时
- 报警触发(红点):运行中触发了报警
- 设备断开(红点):喂料过程中设备断连
报警日志
- 切换到「报警日志」标签查看详细报警记录。
- 侧边栏系统日志图标出现红点 = 有未读报警,点进去查看。
故障处理
紧急停止
任何时候设备异常、要立刻停:
- 侧边栏红色「停止」:停自动喂料 + 全部电机 + 四口出料
- 自动喂料监控页「停止自动喂料」
- 返回原点/移动至笼位弹窗内「停止」
- 手动控制页「停止自动」
口诀:出事先停止,再复位。
一键复位
排除现场故障后,用复位恢复系统:
- 确认现场安全(无人挡道、无卡料)。
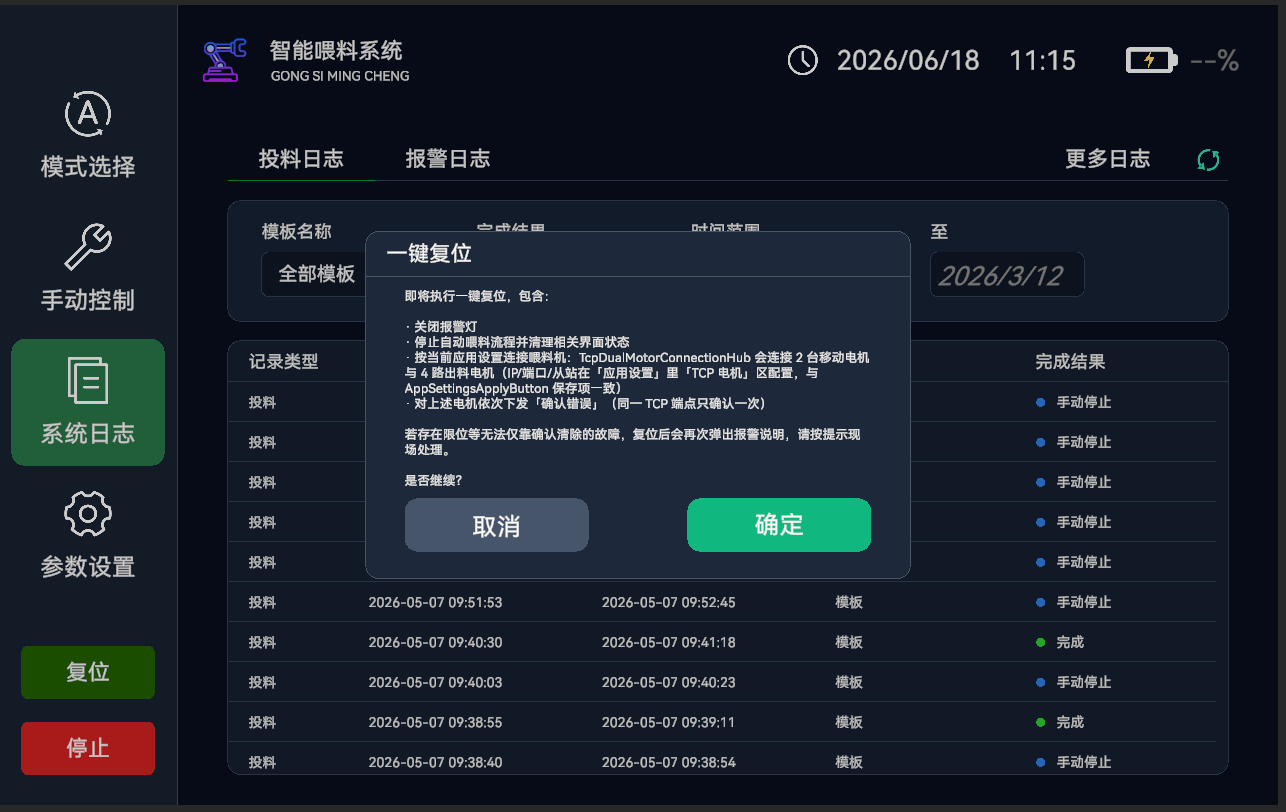
- 点侧边栏绿色「复位」。
- 弹出「一键复位」说明,点「确定」。
- 系统自动执行:关闭报警灯、停止自动喂料流程、重新连接喂料机、对各电机下发「确认错误」。
- 复位完成后,到「手动控制」确认「连接喂料机」,再试「返回原点」或「自动喂料」。
- 若复位后仍报警:说明有现场物理故障(限位开关、急停未松开、料口堵死等),需现场处理后再次「复位」,或联系维修
- 「参数设置」页里的「重置」是恢复软件默认参数,不是现场设备的一键复位,工人不要误点
报警弹窗处理
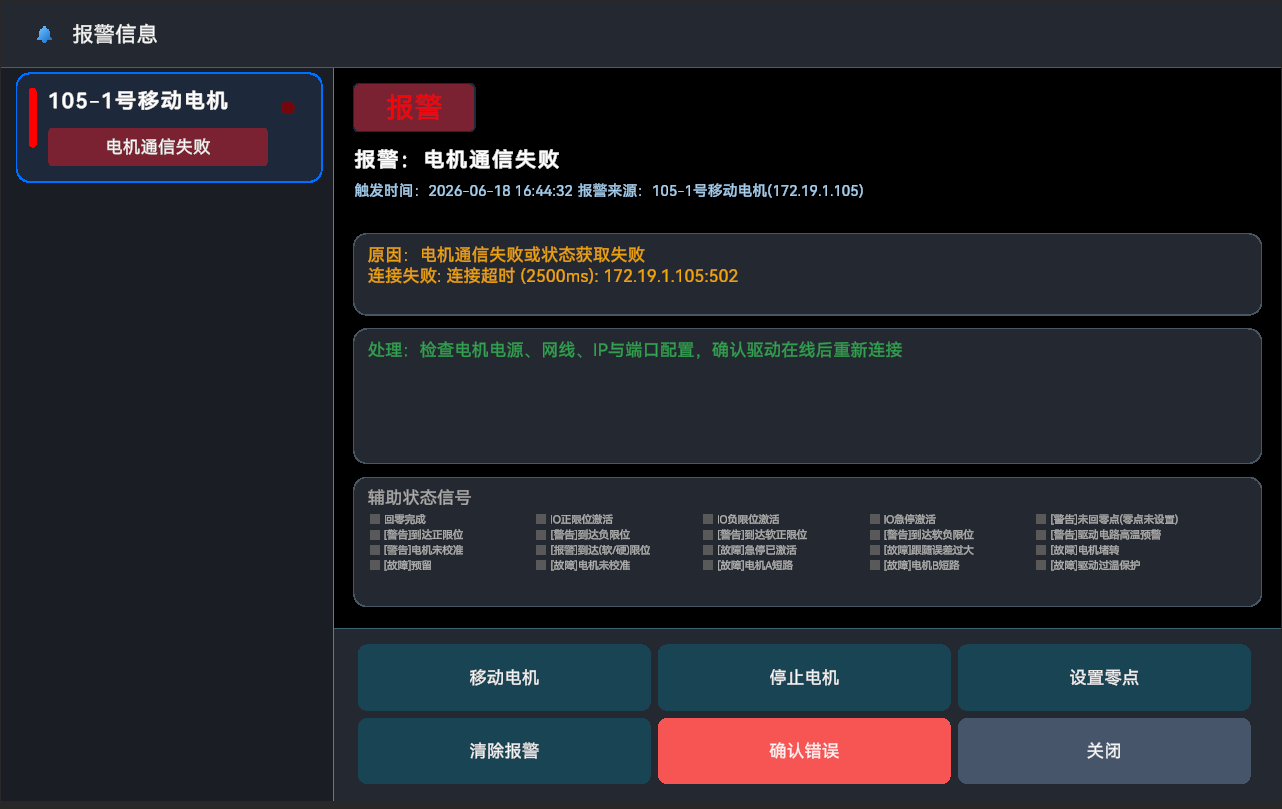
- 确认错误:问题已解决(如急停已复位、堵料已清理),点它消警。
- 暂不处理:先关窗口,稍后处理。
常见报警及处理:
- 设备不动 / 显示未连接:连接喂料机 → 仍不行 → 复位
- 位置不准、喂错笼:停止 → 返回原点 → 重新做笼位校准
- 某个口不出料:手动页填少量克数点「出料」试;检查是否堵料
- 急停报警:先松开现场急停按钮 → 复位 → 确认错误
- 未回零点:返回原点完成后再作业
- 低电量 / 回充电位:等设备自行回充电位,充满后「离开充电位」继续
- 自动喂料没按时开始:查是否「应用」了模板、是否「连接喂料机」、投料时间是否设对
- 喂到一半停了:查「投料日志」 → 看「报警日志」 → 处理后「复位」再「返回原点」
现场报警灯
设备上的三色报警灯由系统自动控制:
- 绿灯常亮:系统正常运行
- 黄灯慢闪:轻度警告(如电池欠压、电机未回零、到达限位)
- 红灯快闪:一般故障(通信失败、料箱余料低、电量不足等)
- 红灯快闪 + 蜂鸣:严重故障(急停、电池过压/过温、电机堵转等)
消警方式:确认错误、一键复位或参数页手动关灯。具体每种报警对应什么灯色,可在第九节中查看和修改。
报警灯设置
适用人员:管理员、维修人员(需进入「参数设置」,有密码)。作用:规定某种报警发生时,报警灯亮什么颜色、闪多快、响不响声、亮多久。
进入报警灯设置
- 点左侧「参数设置」(需输入密码)。
- 确认右上角选中「参数」(非「调试」)。
- 左侧子菜单点「其他设置」。
- 点「报警灯设置」面板,进入报警类型列表。
同页相关开关:
- 报警器、料箱:启用报警灯与料箱传感器功能(须开启,报警灯才工作)
- 无操作电机失能保电:喂料机长时间无动作时,电机切换为失能节能模式(与报警灯无关)
- 报警灯通过网络网关控制,网关地址在「通信设置」中配置(默认 192.168.0.86:10123)
报警类型列表
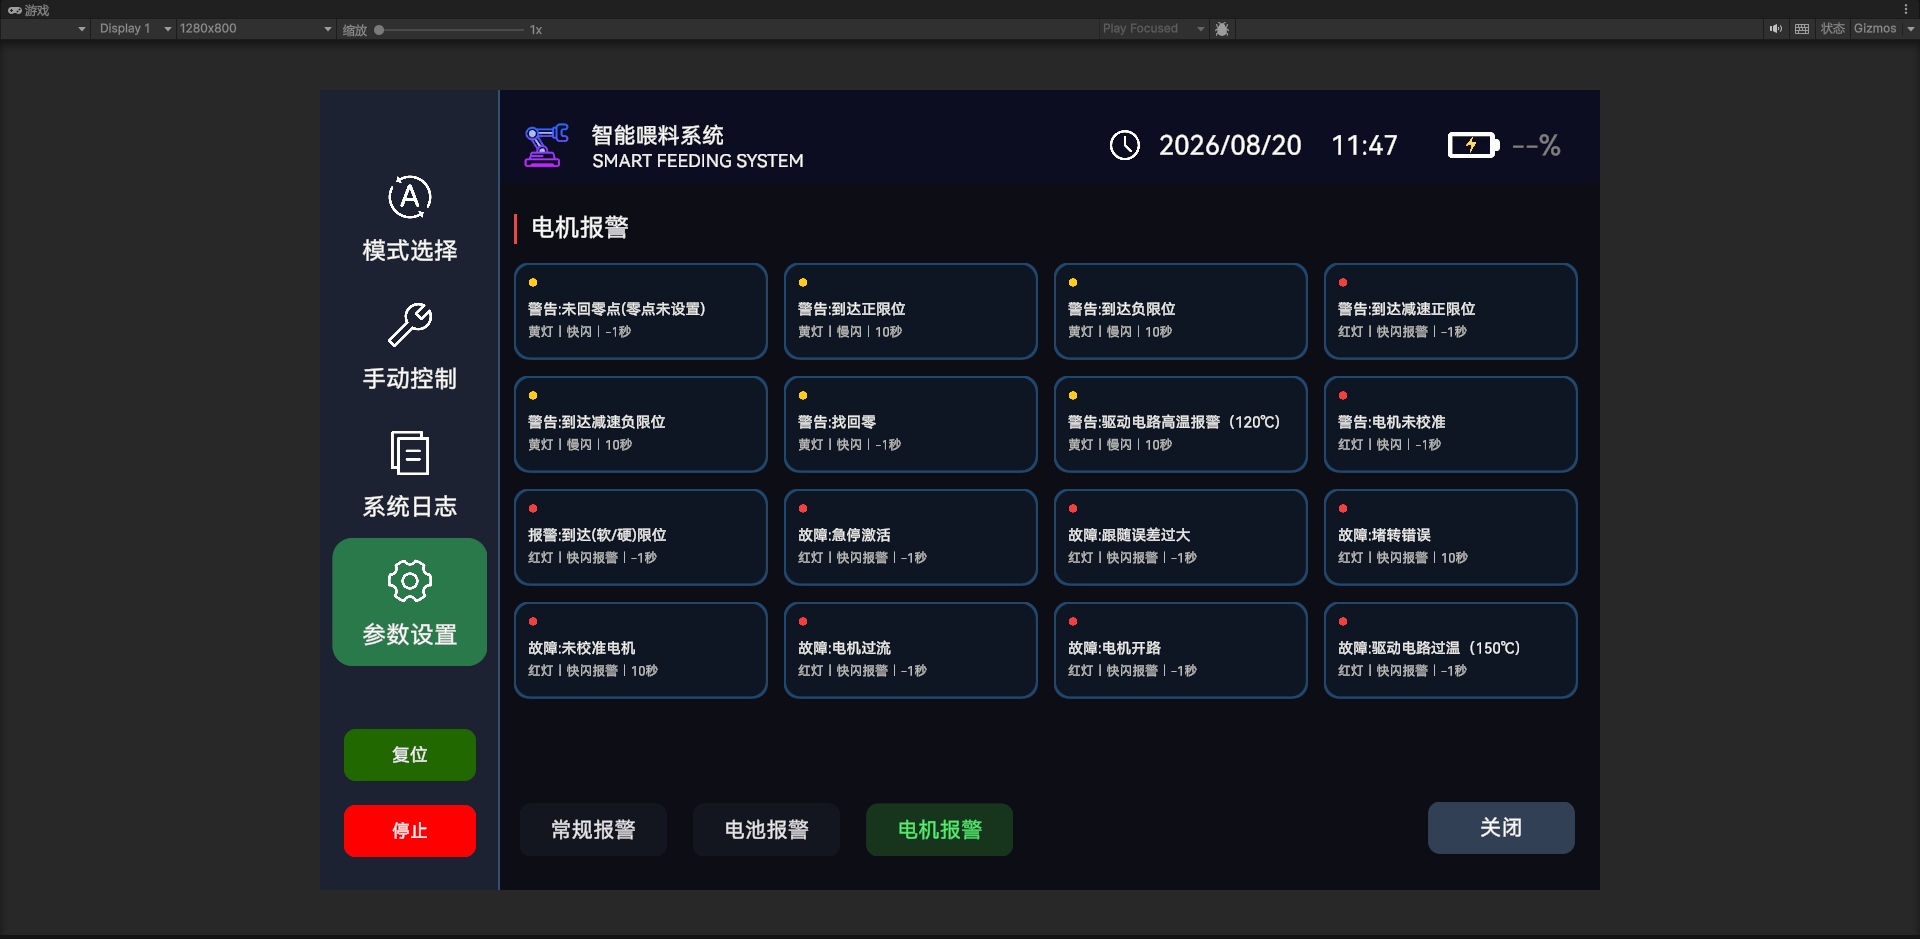
列表分三组,每张卡片显示:报警名称 + 当前灯光配置摘要(格式:灯颜色丨灯状态丨时长)。
常规报警(系统默认):
- 正常状态:绿灯丨常亮丨-1秒(无报警时的默认状态)
- 电量不足 / 电池通信失败 / 料箱余料低 / 电机通信失败 / 传感器读取失败:红灯丨快闪丨-1秒
电池报警:
- 电池欠压 / 电池低温:黄灯丨慢闪丨10秒
- 电池过压 / 电池过温 / 电池过流 / 电池MOS故障:红灯丨快闪报警丨-1秒
电机报警:
- 警告类(默认黄灯慢闪 10 秒):未回零点、到达限位、找回零、驱动电路高温、电机未校准等
- 故障类(默认红灯快闪报警 -1 秒):急停激活、限位触发、跟随误差过大、堵转、电机过流/开路、驱动电路过温等
点选任意卡片 → 进入该报警的灯光配置页。配置完成后点「关闭」返回列表。
配置单个报警的灯光
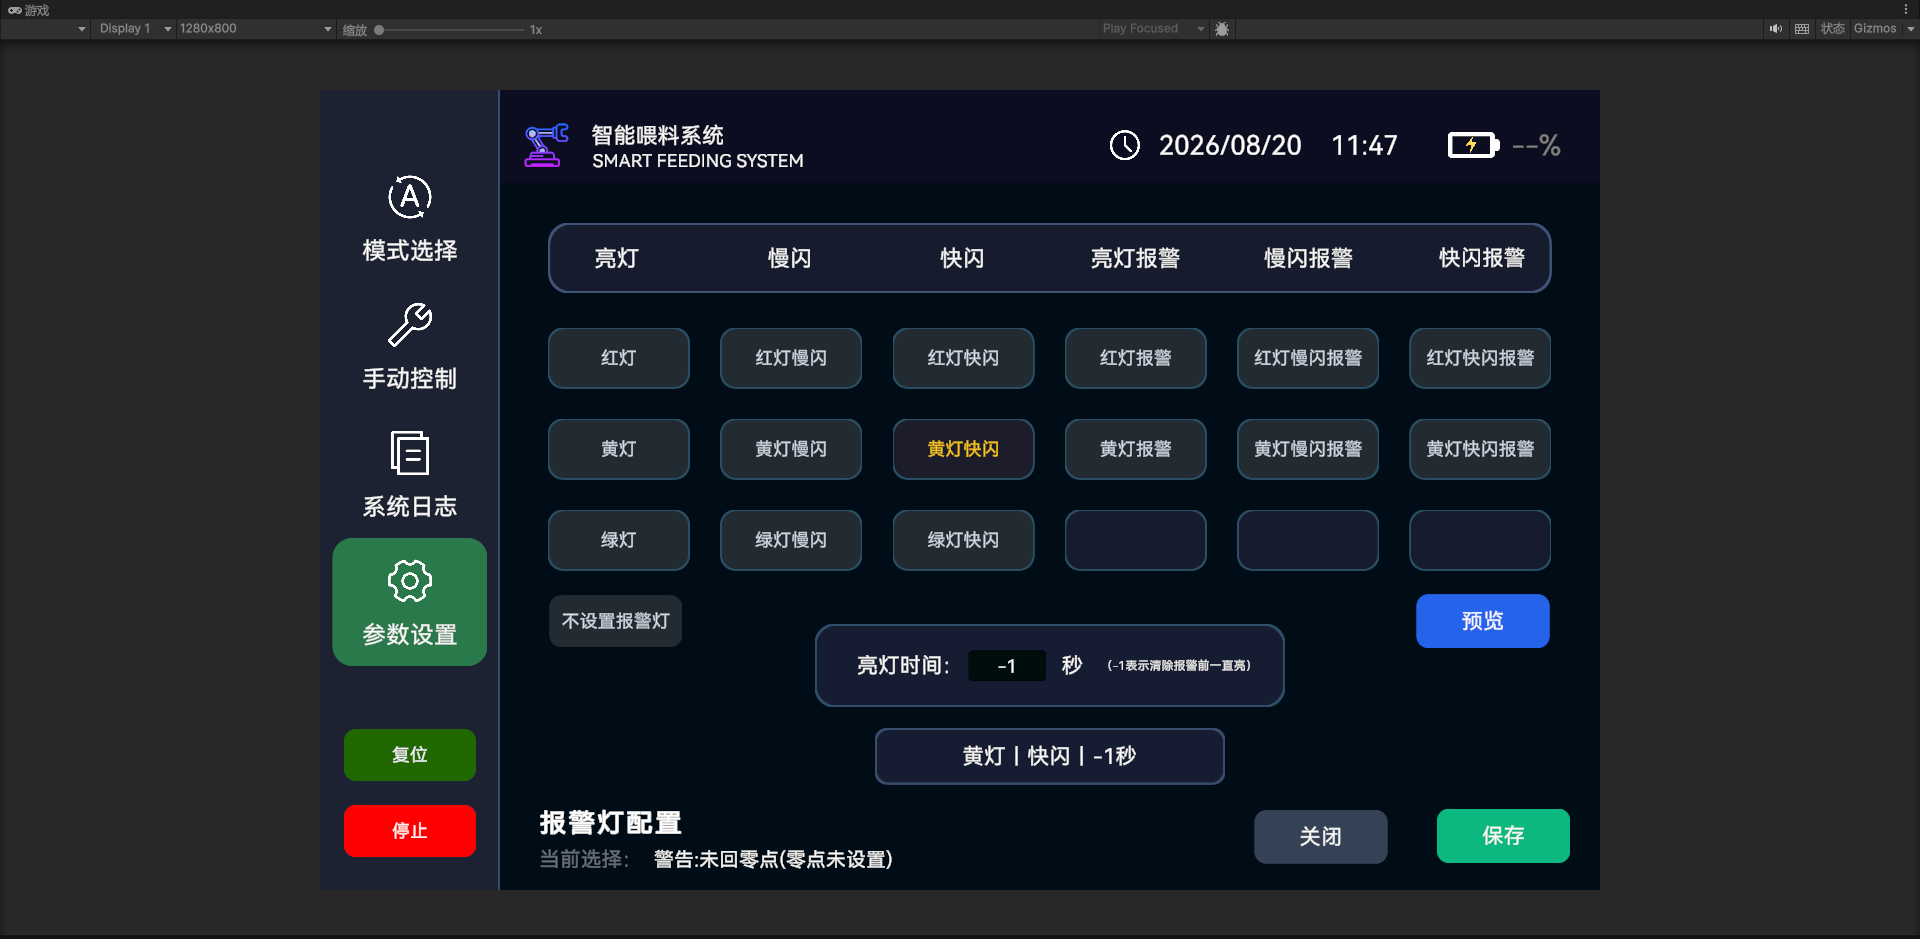
页面顶部显示「当前选择:×××」(如「电池过压」)。
- 选择亮灯模式(按钮矩阵):按颜色(行)× 行为(列)点选。
- 亮灯:该颜色常亮,无蜂鸣
- 慢闪 / 快闪:该颜色慢速或快速闪烁
- 亮灯报警 / 慢闪报警 / 快闪报警:对应闪烁 + 蜂鸣器响
- 红灯、黄灯:全部 6 种;绿灯:仅亮灯 / 慢闪 / 快闪(无蜂鸣)
- 「不设置报警灯」:该报警触发时不控制报警灯(仅弹窗/记日志)
- 亮灯时间:
- -1:一直亮到报警被清除(点「确认错误」或「复位」)
- 正整数(秒):亮指定秒数后自动熄灭(如 10 秒)
- 操作按钮:
- 预览:按当前选择在报警灯上试亮(-1 秒时预览 30 秒后自动停)
- 停止:预览中变为「停止」,点它关掉试亮
- 保存:保存该报警的灯光配置
- 关闭:返回报警类型列表(未保存的修改会丢失,须先点保存)
配置建议:
- 正常运行:「正常状态」设绿灯常亮 -1 秒
- 需立即处理的严重故障:红灯快闪报警 -1 秒
- 可稍后处理的警告:黄灯慢闪 10 秒
- 不想亮灯的报警:选「不设置报警灯」
- 修改后须点「保存」才生效
设置项速查表
- 模板名称:给一套喂料计划起名,方便区分早班/晚班。
- 投料时间:每天几点自动开始喂(可设多个时间点)。
- 应用 / 取消应用:决定当前用的是哪套计划。
- 喂料开关(每个笼位):这个笼子本次要不要喂。
- 1~4 号出料口克数:每个下料口出多少克饲料。
- 返程喂料:设备往回走时顺路也喂。
- 先返回原点:开喂前先回起点,保证位置准确。
- 循环喂料:喂完一圈后自动再喂,须手动停止。
- 笼位绝对位置(mm):每个笼子在轨道上离起点多远。
- 出料口勾选(校准页):这个笼子实际接哪几个下料口。
- 设置零点:把当前位置定为轨道起点 0mm。
- 连接喂料机:屏幕和设备联通,不连不能动、不能喂。
- 移动速度:手动移动快慢,校准宜慢。
日常操作口诀
- 开机:连接喂料机 → 看当前激活模板对不对。
- 改料量:模式选择 → 点模板齿轮编辑 → 保存 → 确认已应用。
- 试机:手动控制 → 试出料 → 试移动 → 返回原点。
- 查账:系统日志 → 投料日志。
- 出事:先停止 → 再复位 → 查报警日志 → 不行找维修。
常见问题
- 模板编辑页看不到笼子列表?
- 笼位位置还没校准。先到手动控制 → 笼位设置 → 完成零点设置和各笼位标定。
- 点了自动喂料没反应?
- 检查四项:是否已应用模板、是否已连接喂料机、笼位是否已保存、是否已有自动喂料在运行。
- 到点了为什么不自动喂?
- 须同时满足:已应用模板 + 已设投料时间 + 已连接喂料机 + 笼位已校准 + 当前无运行中的喂料。
- 复位和停止有什么区别?
- 停止 = 立刻停住所有动作;复位 = 在停止基础上,清报警、重连设备、确认电机错误,用于故障恢复。
- 参数设置要不要动?
- 一般不用。该页面需密码,涉及电机 IP、速度、低电量阈值等,误改可能导致异常,交给维修人员。各参数含义见第十三节附录;报警灯配置见第九节。
- 报警灯一直红闪怎么办?
- 先看触控屏报警弹窗或系统日志 → 报警日志查原因;现场排除故障后点「确认错误」或侧边栏「复位」关灯。若需改某种报警的灯色,见第九节。
附录参数设置项说明
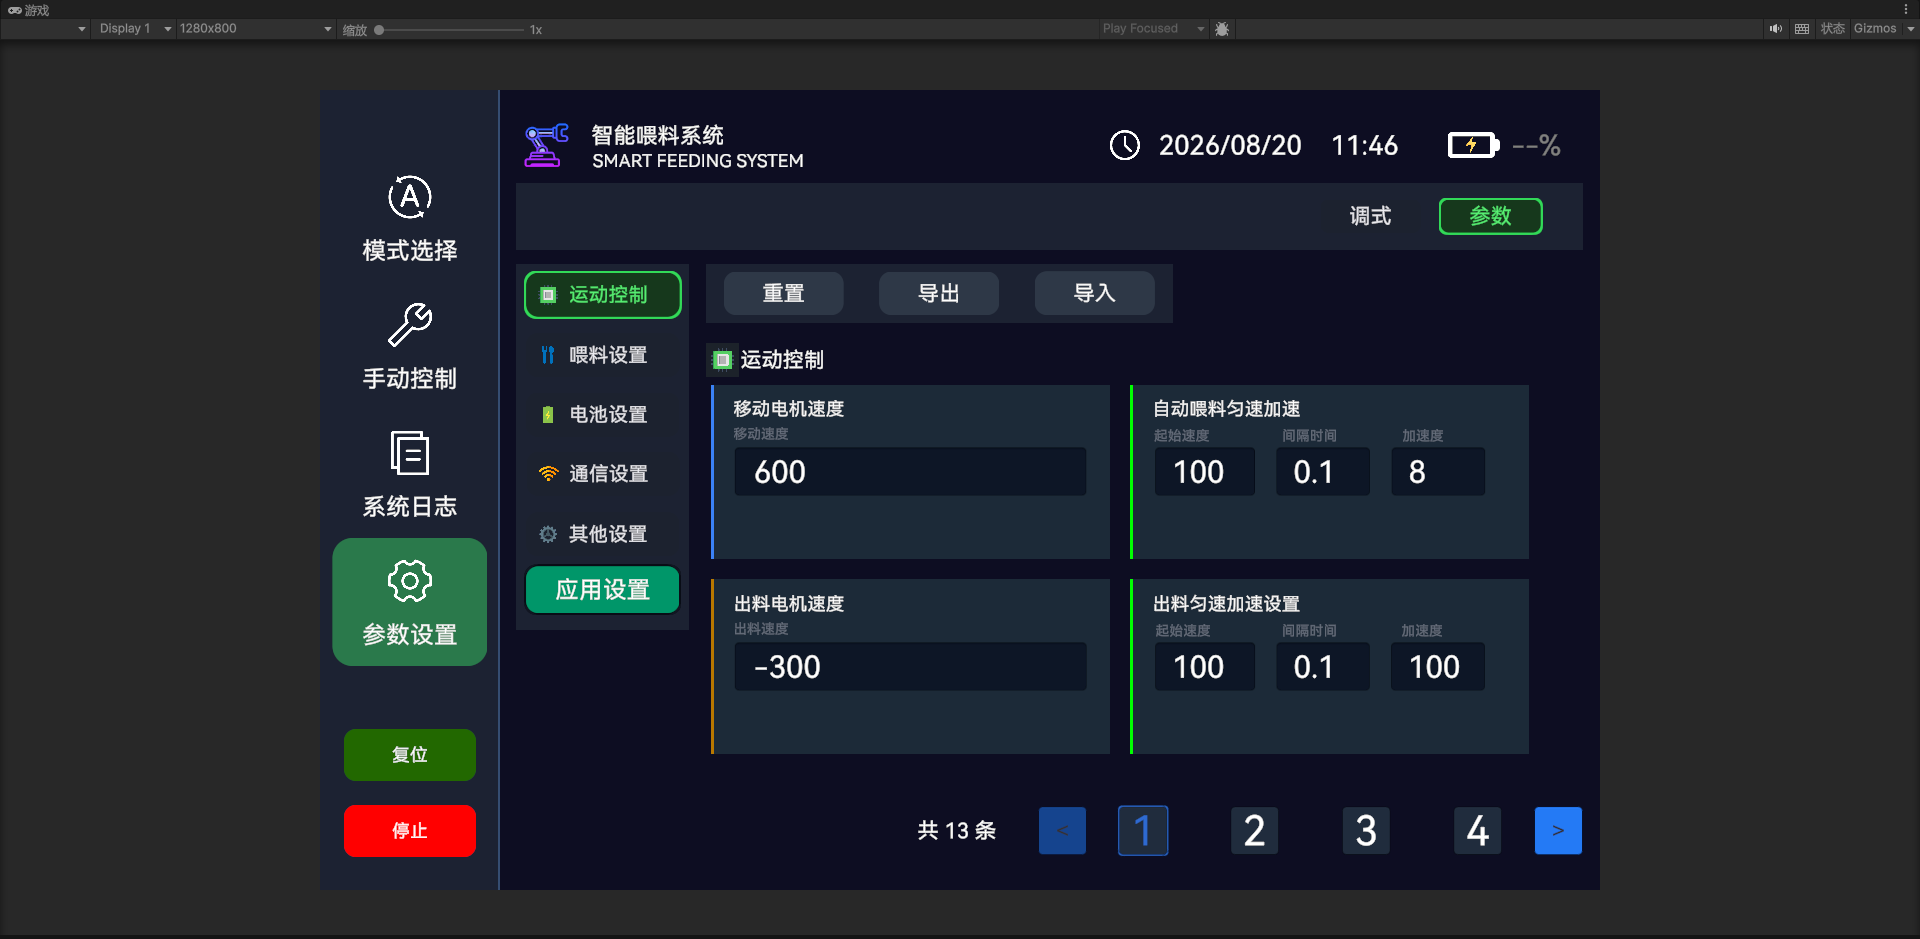
以下设置均在「参数设置」页面配置(需密码),保存后立即生效。工人日常不必修改;本节供管理员、维修人员查阅。括号内为系统默认值。
启动与连接
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 启动自动连接喂料机 | 关 | 开机后自动连接 2 台移动电机 + 4 路出料电机,无需手动点「连接喂料机」 |
| 应用内置开机自启动 | 关 | 工业触控屏开机后自动启动本应用;启用后请关闭厂商自带的自启动,避免冲突 |
| 电池启动自动连接 | 关 | 开机后自动连接电池网关并开始电量监控 |
| 料箱传感器/报警灯启动自动连接 | 关 | 开机后自动连接料箱深度传感器与报警灯共用的网络网关 |
| 定时自动喂料检查间隔 | 30 秒 | 系统每隔多久检查一次是否到了模板的投料时间 |
系统日志显示
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 日志默认显示条数 | 15 条 | 系统日志页首次打开时显示多少条记录 |
| 完整日志显示条数 | 100 条 | 点击「更多日志」后扩展显示多少条 |
移动电机速度
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 手动移动速度滑条上限 | 3000 rpm | 手动控制页「移动速度」滑条的最大值 |
| X 轴速度 | 100 rpm | 自动喂料时沿轨道方向移动电机的目标速度 |
| Y 轴速度 | 100 rpm | 自动喂料时换排方向移动电机的目标速度 |
| X3 终点第一次触发速度 | -450 rpm | 经过终点传感器时的第一次减速速度 |
| X4 起点第一次触发速度 | 550 rpm | 经过起点传感器时的第一次减速速度 |
| X5 笼位第一次触发速度 | 20% | 经过笼位传感器时的减速倍率 |
移动提速与减速
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 移动轴提速起始速度 | 600 rpm | 启动时先以较低倍率起步,再逐步提速 |
| 移动轴倍率提速间隔 | 1 秒 | 每隔多久提高一次速度倍率 |
| 移动轴每次提速增加倍率 | 20% | 每个间隔速度倍率增加多少 |
| 分段减速距离 | 200 mm | 距目标位置剩余该距离时开始分段降速 |
| 主动回零前减速目标速度 | 60 rpm | 回零搜索阶段的分段减速目标转速 |
| 自动喂料拐弯速度 | 300 rpm | 接近拐弯点/出弯点时的目标速度 |
| 出弯后恢复巡航最小距离 | 20 mm | 出弯后距下一笼位大于该距离时恢复巡航并重新提速 |
拐弯限位校准
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 正向出弯限位电机 IP | 192.168.0.101 | 正向出弯时,用哪台出料电机检测限位信号 |
| 正向出弯检测正限位 | 是 | 勾选 = 检测正限位;不勾选 = 检测负限位 |
| 返程/回零入弯限位电机 IP | 192.168.0.101 | 返程或回零入弯时,用哪台出料电机检测限位 |
| 返程/回零入弯检测正限位 | 否 | 勾选 = 检测正限位;不勾选 = 检测负限位 |
出料电机
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 出料电机速度 | -300 rpm | 四个出料口下料时的电机转速 |
| 每圈出料克数 | 10 g/圈 | 电机转一圈出多少克料,用于根据目标克数计算出料时间 |
| 丝杆/皮带每圈毫米数 | 100 mm/圈 | 移动电机每转一圈设备前进多少毫米,用于位置换算 |
| 出料提速阈值 | 500 rpm | 目标速度超过该值时,先以阈值速度启动,再分段加速 |
| 出料提速间隔 | 1 秒 | 出料分段提速的时间间隔 |
| 出料每次提速增量 | 100 rpm | 每个间隔增加多少转速 |
| 出料完成后等待时间 | 1 秒 | 每个出料口下料结束后,等待管道内余料漏完 |
| 四口自动出料默认重量 | 50/50/50/50 克 | 参数页预设的四个出料口默认出料克数 |
多料口移动时间
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 第二料口移动时间 | 2 秒 | 同一笼子从第 1 料口移到第 2 料口的等待时间 |
| 第三料口移动时间 | 3 秒 | 从第 2 料口移到第 3 料口的等待时间 |
| 返程喂料冷却时间 | 5 秒 | 返程喂料时,两次触发之间的冷却间隔 |
| 传感器二次触发超时 | 5 秒 | 第一次传感器触发后,等待第二次触发的最长时间 |
传感器角色映射
系统把物理传感器 X3、X4、X5 映射到不同功能角色。
X 轴(沿轨道方向):
| 传感器 | 默认角色 | 说明 |
|---|---|---|
| X3 | 终点 | 设备到达轨道末端时触发 |
| X4 | 起点 | 设备在轨道起点(零点)附近时触发 |
| X5 | 笼位 | 设备经过各笼位时触发 |
Y 轴(换排方向):
| 传感器 | 默认角色 | 说明 |
|---|---|---|
| X3 | 排定位 | 换排时的定位参考 |
| X4 | 终点 | 换排方向的终点 |
| X5 | 充电/原点 | 充电位或原点位置 |
循环喂料与返程喂料
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 启用循环喂料 | 关 | 全局开关:自动喂料回零结束后自动开始下一轮,直到手动停止 |
| 循环喂料等待时间 | 1 秒 | 一轮喂料结束后,等待多久再触发下一轮 |
| 启用返程喂料 | 关 | 全局开关:设备返回起点时是否也执行喂料 |
返回充电位 / 离开充电位
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 返回充电位:向左移动时间 | 5 秒 | 回充电流程第 1 步,向左移动的持续时间 |
| 返回充电位:到原点移动时间 | 1 秒 | 回充电流程第 3 步,从原点到充电位的移动时间 |
| 返回充电位:第 2 步速度 | 650 rpm | 回充电流程第 2 步的移动速度 |
| 离开充电位相对距离 | -100 mm | 离开充电位时,从零点相对移动的距离 |
| 离开充电位移动速度 | -500 rpm | 手动与自动「离开充电位」共用的移动速度 |
电池与电量
系统用「虚拟电量」显示和保护电池,与电池实际读数通过上下限映射。
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 实际电量下限 | 20% | 电池实际电量等于此值时,界面显示 1% |
| 实际电量上限 | 90% | 电池实际电量等于此值时,界面显示 100% |
| 充满离开阈值 | 99% | 充电中:达到或超过此值则连接喂料机并离开充电位 |
| 非自动喂料低电量阈值 | 40% | 非自动喂料时,虚拟电量低于此值立即回充电位 |
| 自动喂料低电量阈值 | 15% | 自动喂料时,虚拟电量低于此值触发低电量策略 |
| 低电量立即返回剩余笼位数 | 10 个 | 自动喂料低电量时:剩余笼位大于该值 → 立即回充;否则喂完当前轮再回充 |
| 低电量返回冷却时间 | 30 秒 | 两次低电量回充触发之间的最小间隔 |
料斗(料箱)传感器
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 满料距离阈值 | 50 mm | 超声波测距等于此值时,料箱余量显示 100% |
| 缺料距离阈值 | 600 mm | 测距等于此值时,料箱余量显示 0% |
| 余料不足自动返回补料 | 关 | 开启后,料箱余量过低时自动回充电位补料 |
| 余料不足触发阈值 | 20% | 料箱余量低于该百分比时触发自动回充补料 |
定时空闲节能
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 启用空闲节能检查 | 关 | 空闲时自动节能:无应用模板,或距当日最近投料时间已超过 15 分钟,且设备无动作时触发 |
| 空闲时电机失能而非断网 | 是 | 是 = 仅对六路电机下发「失能」,保持网络连接在线;否 = 直接断开喂料机连接 |
电机网络地址
每台电机需配置 IP 地址、端口(默认 502)、从站号(默认 1)。
| 设备 | 默认 IP | 说明 |
|---|---|---|
| 1 号移动电机 | 192.168.0.105 | 沿轨道方向移动 |
| 2 号移动电机 | 192.168.0.106 | 换排方向移动 |
| 1 号出料电机 | 192.168.0.101 | 一号出料口 |
| 2 号出料电机 | 192.168.0.102 | 二号出料口 |
| 3 号出料电机 | 192.168.0.103 | 三号出料口 |
| 4 号出料电机 | 192.168.0.104 | 四号出料口 |
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 2 号移动相对 1 号转向 | 对装 | 两台移动电机转向相反;若改为同向则两台电机同向 |
| 手动左右移动方向 | 关 | 开 = 左键朝零点、右键朝终点;关 = 左右对调 |
一键复位、连接喂料机时,均按此处地址连接上述 6 台电机。
电池 / 报警灯 / 继电器网关
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 电池网关 IP | 192.168.0.99 | 电池管理系统通信地址 |
| 电池网关端口 | 10123 | 电池网关通信端口 |
| 报警灯/料箱传感器网关 IP | 192.168.0.86 | 报警灯与料箱深度传感器共用的网关 |
| 报警灯/料箱传感器网关端口 | 10123 | 上述网关通信端口 |
| 继电器网关 IP | 192.168.0.86 | 12 路继电器的通信网关 |
| 继电器网关端口 | 10123 | 继电器网关通信端口 |
| 继电器站号 | 3 | 继电器在网关上的地址编号 |
每种报警对应什么灯色、闪法、时长,在第九节「报警灯设置」中单独配置。
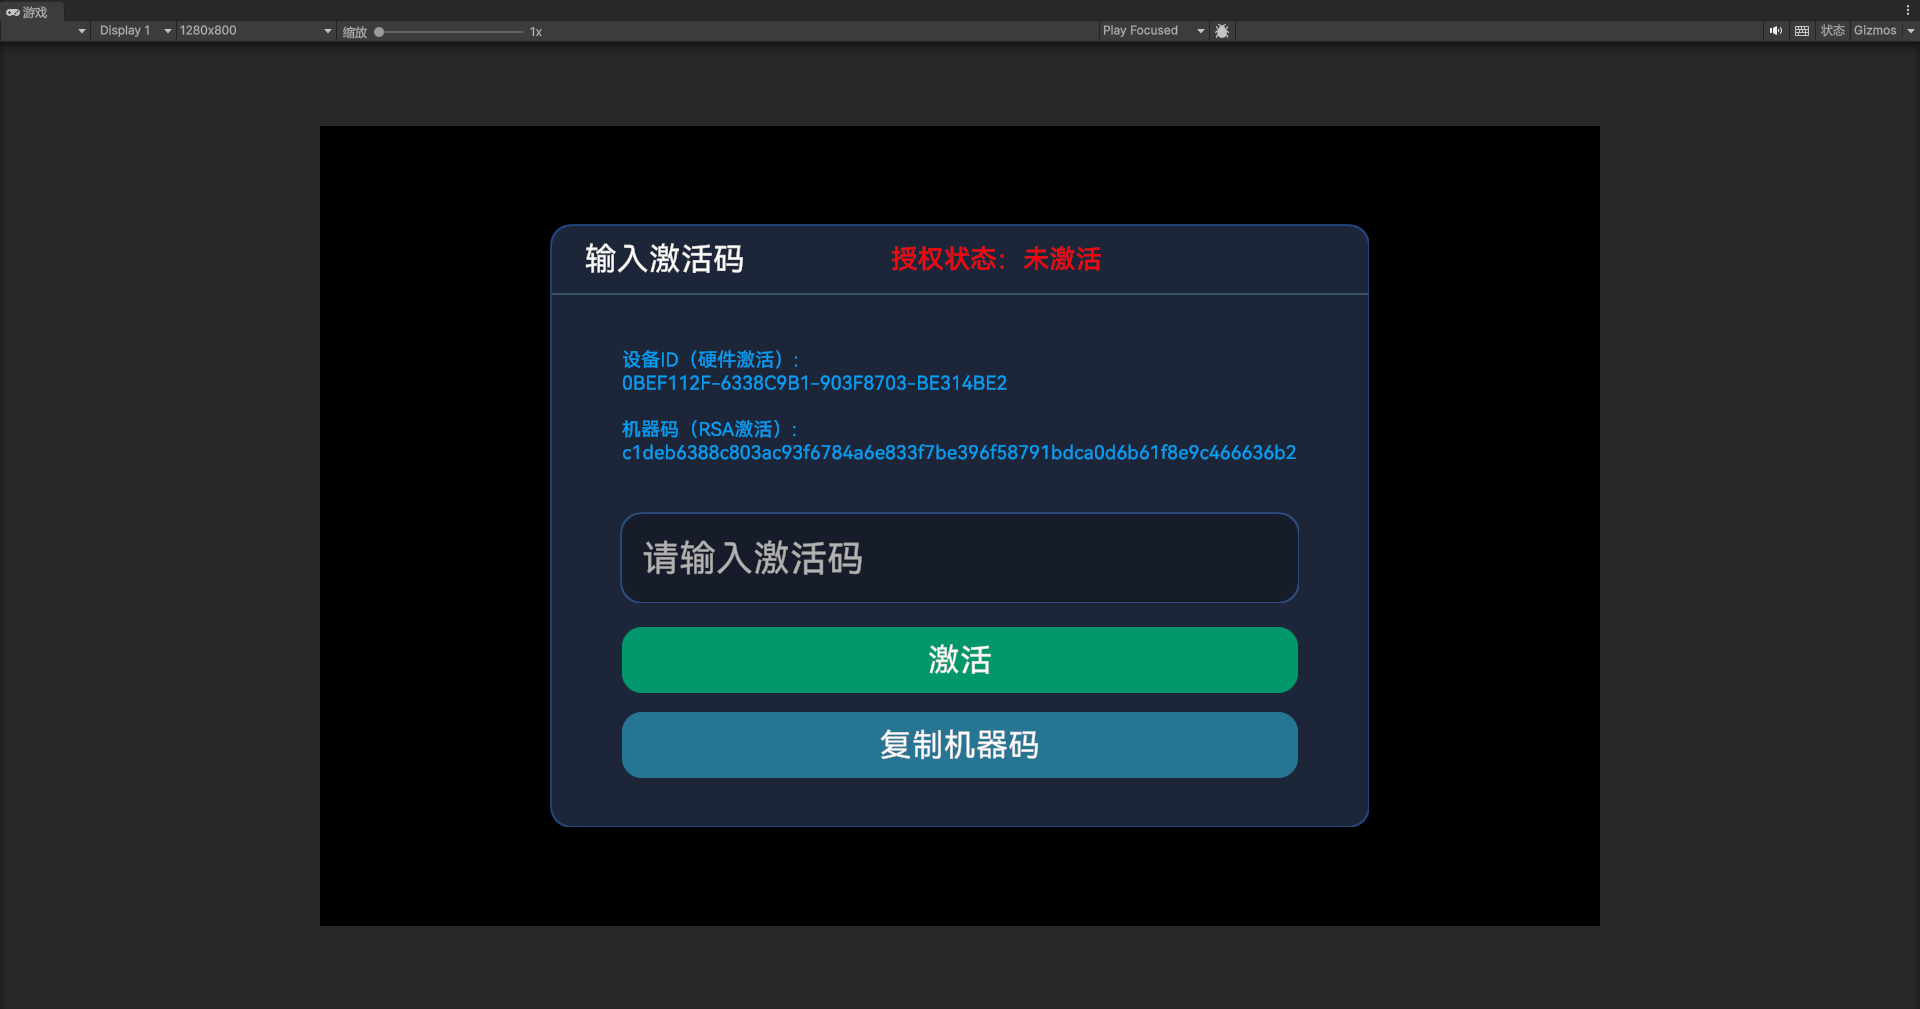
离线激活(授权)
- 系统需完成激活授权后才能正常使用。
- 参数页可查看授权客户名称、授权版本、到期时间。
- 激活与设备绑定,换机需重新激活
- 工人不涉及;授权到期或换机时联系供应商
自定义屏幕键盘
| 设置项 | 默认值 | 说明 |
|---|---|---|
| 启用自定义屏幕键盘 | 开 | 点击输入框时弹出应用内 4×5 键盘,不调用系统软键盘 |
| 键盘扩展键 | - : . 空格 / | 键盘上 5 个可配置字符键的显示内容 |
参数页操作按钮
| 按钮 | 说明 |
|---|---|
| 应用/保存 | 将当前界面设置写入本地并立即生效 |
| 重置 | 恢复为系统默认值(不是侧边栏的「一键复位」) |
| 导出 | 将当前设置备份,可发给维修人员 |
| 导入 | 从备份恢复设置(需确认) |